








この連載コラムでは、建設インフラ分野におけるフィジカルAIの社会実装をテーマに、その普及に向けた重要な論点を4回にわたって取り上げる。第1回では、建設現場でも特にフィジカルAI導入が期待される土木領域での「施工、維持管理、災害対応」に着目し、安全な作動を実現するための条件について検証する。
建設現場におけるフィジカルAIへの期待
建設インフラへのフィジカルAIの社会実装(1)
タグから探す
2026年08月06日
省人化や効率化が期待される土木領域の施工、維持管理、災害対応
今回のコラムが対象とするのは、建設インフラ分野のうち、主に土木領域での「施工」、「維持管理」、「災害対応」である。これらの現場では、自動施工機械、遠隔・自律操作機械、点検ロボット、災害対応ロボットなどを活用し、省人化、効率化、安全性向上を進めることが期待されている。
施工では掘削、積込、運搬、敷均し(しきならし)の支援が、維持管理では構造物のひび割れ・損傷などの変状把握が、災害対応では被災状況の把握や復旧作業の支援がそれぞれ想定される。実現には時間を要するが、ロボティクスやAI技術の進展により、これらの領域でも、省人化・効率化などに資するフィジカルAI技術の現場での活用に向けた議論ができる段階に入りつつある。
建設現場では、屋外環境や人・重機の混在などにより、現場条件が常に変化する。技術性能に加え、こうした現場条件を踏まえた運用設計が、社会実装の前提となる。
施工では掘削、積込、運搬、敷均し(しきならし)の支援が、維持管理では構造物のひび割れ・損傷などの変状把握が、災害対応では被災状況の把握や復旧作業の支援がそれぞれ想定される。実現には時間を要するが、ロボティクスやAI技術の進展により、これらの領域でも、省人化・効率化などに資するフィジカルAI技術の現場での活用に向けた議論ができる段階に入りつつある。
建設現場では、屋外環境や人・重機の混在などにより、現場条件が常に変化する。技術性能に加え、こうした現場条件を踏まえた運用設計が、社会実装の前提となる。
建設インフラ分野で想定されるフィジカルAIの具体像
このコラムでは、フィジカルAIを、AIがロボット、建設機械、移動体、産業機械などの身体性を持つシステムと結びつき、実世界の状態を認識し、判断し、物理空間へ働きかける仕組みとして捉える。
従来のAIが主に情報空間上で認識、生成、判断を行ってきたのに対し、フィジカルAIは、その判断を、移動、停止、施工、点検、確認依頼といった現実空間の行動として実行する点に特徴がある。つまり、AIが身体性を持つ機械と結びつき、現実空間で動き、止まり、作業し、必要に応じて人の確認や介入を求める仕組みと定義できる。
建設インフラ分野で想定されるフィジカルAIは、新たに開発される専用ロボットに加え、既存の建設機械や検査機械などにAIが搭載され、現場の状況を認識し、判断し、物理空間へ働きかけるものも含まれる。自動施工機械、遠隔・自律操作機械、点検ロボット、現場巡回ロボット、災害対応ロボットは、その具体形である。
従来のAIが主に情報空間上で認識、生成、判断を行ってきたのに対し、フィジカルAIは、その判断を、移動、停止、施工、点検、確認依頼といった現実空間の行動として実行する点に特徴がある。つまり、AIが身体性を持つ機械と結びつき、現実空間で動き、止まり、作業し、必要に応じて人の確認や介入を求める仕組みと定義できる。
建設インフラ分野で想定されるフィジカルAIは、新たに開発される専用ロボットに加え、既存の建設機械や検査機械などにAIが搭載され、現場の状況を認識し、判断し、物理空間へ働きかけるものも含まれる。自動施工機械、遠隔・自律操作機械、点検ロボット、現場巡回ロボット、災害対応ロボットは、その具体形である。
フィジカルAIへの期待と導入条件
建設分野では、人口減少と高齢化を背景に、前述の施工、維持管理、災害対応を少人数で継続することが喫緊の課題となっている。中でも危険な場所での点検、人が近づきにくい災害現場での状況把握、重機作業や現場内搬送の自動化・遠隔化は、人手不足に対応するというだけでなく、現場の安全性を高める上でも重要である。
こうした期待を現場で実現するには、作業員や技術者が行ってきた状況把握や安全判断を、AIとロボットが扱える条件へ落とし込む必要がある。建設現場やインフラ維持管理の現場では、作業員や技術者が、気象、地形、構造物の状態、人や資機材の動きなどを総合的に読み取りながら判断している。しかも熟練者は、図面やマニュアルに書かれていない微妙な変化までを見抜き、安全側に作業を調整し、異常の兆候を察知する。フィジカルAIの導入では、機械を動かす技術と併せて、こうした現場知の扱いが社会実装の条件となる。
こうした期待を現場で実現するには、作業員や技術者が行ってきた状況把握や安全判断を、AIとロボットが扱える条件へ落とし込む必要がある。建設現場やインフラ維持管理の現場では、作業員や技術者が、気象、地形、構造物の状態、人や資機材の動きなどを総合的に読み取りながら判断している。しかも熟練者は、図面やマニュアルに書かれていない微妙な変化までを見抜き、安全側に作業を調整し、異常の兆候を察知する。フィジカルAIの導入では、機械を動かす技術と併せて、こうした現場知の扱いが社会実装の条件となる。
施工、維持管理、災害対応に共通する作動条件
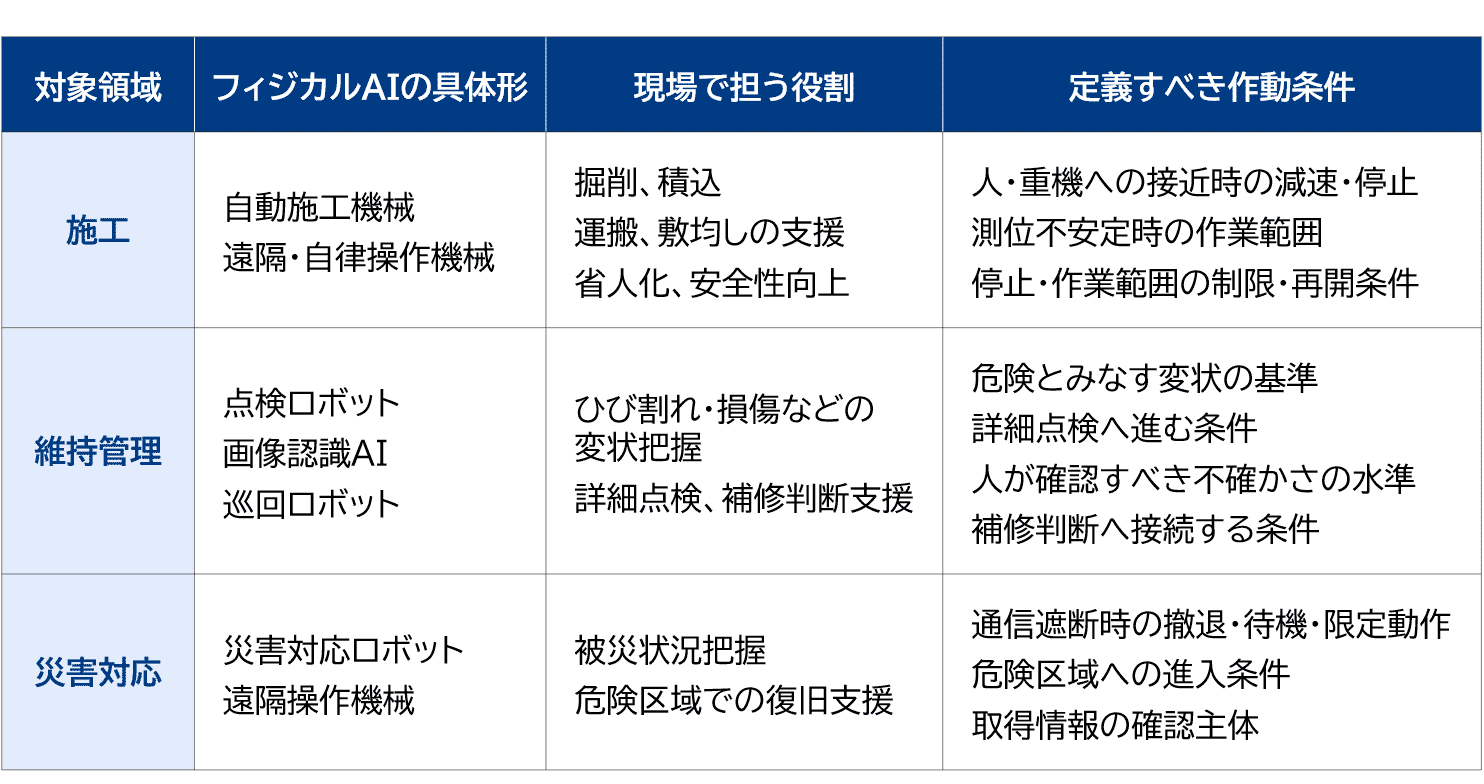
施工、維持管理、災害対応では、それぞれフィジカルAIが担うべき作業や対象は異なる。一方で建設現場では、作業動線や資機材の配置が日々変わり、視界不良や地盤の不安定化などにより、環境認識などが難しくなる場合もある。こうした不確実性を前提に、安全に動かす条件、止める条件、人に判断を戻す条件を設計する必要がある。施工、維持管理、災害対応ごとの具体的な役割と作動条件は図表に示す通りである。
フィジカルAIの価値は、人が行けない場所へ機械が入ることや、作業を自動化することに加え、現場で得られた判断や結果を記録し、次の現場で活かせる知見へ変える点にもある。こうした知見が他の現場でも参照できるデータとして蓄積されれば、施工、維持管理、災害対応の継続的な改善に反映できる。
フィジカルAIの価値は、人が行けない場所へ機械が入ることや、作業を自動化することに加え、現場で得られた判断や結果を記録し、次の現場で活かせる知見へ変える点にもある。こうした知見が他の現場でも参照できるデータとして蓄積されれば、施工、維持管理、災害対応の継続的な改善に反映できる。
図表 施工、維持管理、災害対応で定義すべきフィジカルAIの作動条件
三菱総合研究所作成
現場判断のAIロボティクス向け条件化
以上を踏まえると、建設インフラ分野で求められるのは、作業員や技術者が行ってきた状況把握、安全判断、異常時対応を、タスク、判断条件、運用ルールとして整理することである。
この方向性は、AIロボティクスに関する関係府省連絡会議が取りまとめた「AIロボティクス戦略~社会実装を加速し、巨大市場を切り拓く~※1」とも重なる。同戦略では、ロボットは、あらかじめ定義された動作を繰り返す機械から、環境や状況を認識・判断し、行動を選択する自律的なシステムへ発展しつつあるとされている。建設インフラ分野で問われるのも、現場で蓄積されてきた判断や運用ノウハウを、フィジカルAIが扱える知見へいかに転換できるかである。
フィジカルAIの価値は、機械・ロボットが自律的に物理作業を実行することに加え、どの条件で動き、止まり、人に判断を戻したのかをデータとして蓄積し、現場知を次の現場で活かせる形に変える点にもある。次回コラムでは、この現場知をどのようにフィジカルデータとして蓄積し、フィジカルAIが扱える条件へ翻訳していくべきかを論じる。
この方向性は、AIロボティクスに関する関係府省連絡会議が取りまとめた「AIロボティクス戦略~社会実装を加速し、巨大市場を切り拓く~※1」とも重なる。同戦略では、ロボットは、あらかじめ定義された動作を繰り返す機械から、環境や状況を認識・判断し、行動を選択する自律的なシステムへ発展しつつあるとされている。建設インフラ分野で問われるのも、現場で蓄積されてきた判断や運用ノウハウを、フィジカルAIが扱える知見へいかに転換できるかである。
フィジカルAIの価値は、機械・ロボットが自律的に物理作業を実行することに加え、どの条件で動き、止まり、人に判断を戻したのかをデータとして蓄積し、現場知を次の現場で活かせる形に変える点にもある。次回コラムでは、この現場知をどのようにフィジカルデータとして蓄積し、フィジカルAIが扱える条件へ翻訳していくべきかを論じる。
※1:経済産業省 AIロボティクス戦略検討会議「AIロボティクス戦略~社会実装を加速し、巨大市場を切り拓く~」
https://www.cas.go.jp/
著者紹介
連載一覧
関連するナレッジ・コラム
-
 2026年10月19日【提言】AIロボティクスを「使いこなす」社会へ
-
 2026年10月16日フロンティア(宇宙・海洋・量子)への挑戦で世界はどう変わるか?
-
 2026年10月06日【提言】人の「心」をモデル化するAI
-
 2026年10月01日自社固有技術を実装したフィジカルAIの開発・実装に向けて
-
2026年09月09日フィジカルAI搭載ロボットの積極的な活用を進めよう
-
2026年09月04日専門人材の共有ハブとしてのロボット・サービスプロバイダー
-
2026年09月04日フィジカルAI時代の新規事業としてのロボット・サービスプロバイダー
-
 2026年09月02日ドローン運航を支える新たな衛星通信技術D2C
もっと見る
閉じる