








この連載コラムでは、建設インフラ分野におけるフィジカルAIの社会実装をテーマに、その普及に向けた重要な論点を4回にわたって取り上げる。第2回では、フィジカルAIの社会実装のカギとなる「フィジカルデータ」を取り上げ、特に現場の暗黙知(現場知)をAIやロボットが扱えるデータに変換するプロセスについて詳細に検証する。
現場知をフィジカルデータに変える
建設インフラへのフィジカルAIの社会実装(2)
タグから探す
2026年08月06日
「見るためのデータ」から「動くためのデータ」への転換
これまでのデジタル化は、社会や現場の状態を把握し、管理するための「見える化」を中心に進んできた。建設インフラ領域でも、インフラの点検記録、施工管理データ、交通量、気象情報、施設台帳、センサーデータなどを収集し、人が状態を把握し、判断することを支援する役割が大きかった。
フィジカルAIの時代には、データの役割が広がる。データは、分析や報告のためだけに使われるのではなく、ロボットや建設機械が実世界で動き、止まり、作業し、人に確認を求めるための判断材料になる。さらに、その判断や行動の結果は、次の施工、点検、維持管理、災害対応を改善するための知見として蓄積される。これが、データを「見るためのもの」から「動くためのもの」へ広げるということである。
フィジカルAIの時代には、データの役割が広がる。データは、分析や報告のためだけに使われるのではなく、ロボットや建設機械が実世界で動き、止まり、作業し、人に確認を求めるための判断材料になる。さらに、その判断や行動の結果は、次の施工、点検、維持管理、災害対応を改善するための知見として蓄積される。これが、データを「見るためのもの」から「動くためのもの」へ広げるということである。
判断・介入・結果を含むフィジカルデータ
ここでカギとなるのが「フィジカルデータ」である。このコラムでは、フィジカルデータを、現実空間で起きている状態、動き、異常に加え、人やAIの判断、介入、行動、結果を捉えるデータと定義する。従来のIoTデータやセンサーデータが主に「何が起きているか」を把握するためのデータだったとすれば、フィジカルデータは、「その状態をどう判断し、誰がどのように介入し、その結果どう変化したか」までを含む。この2つの違いは、状態を記録するだけでなく、判断から結果までをひとまとまりで捉え、次の現場での判断条件や運用ルールに反映する点にある。
建設インフラ分野でいえば、構造物の変状画像、施工機械の挙動、作業員の動線、災害時の現場状況や復旧判断の履歴などが含まれる。なお、ここでのフィジカルデータには、センサーで取得される状態だけでなく、機械や人の動き、力のかかり方、作業の進め方といった身体的な情報も含まれる。
建設インフラ分野でいえば、構造物の変状画像、施工機械の挙動、作業員の動線、災害時の現場状況や復旧判断の履歴などが含まれる。なお、ここでのフィジカルデータには、センサーで取得される状態だけでなく、機械や人の動き、力のかかり方、作業の進め方といった身体的な情報も含まれる。
暗黙知をAI・ロボットが扱える条件への翻訳
建設現場には、熟練者の経験に基づく暗黙知が多く存在する。作業員や技術者は、図面やマニュアルに加え、天候、地盤、構造物の状態、人や重機の動きなどを見ながら、作業の進め方や安全側の判断を調整している。
こうした判断をフィジカルAIで活用するには、現場の経験や判断を、フィジカルAIが扱える形に整理する必要がある。身体情報、現場経験、暗黙知など、建設現場で蓄積され作業や判断に活用される知の総体を「現場知」と呼ぶ。また現場知を、タスク、データ、評価条件、判断条件、運用ルールへ落とし込むことが、このコラムでいう「現場の翻訳」である。言い換えれば、建設現場で経験的に判断されてきた内容を、フィジカルAI開発者やインフラ管理者が共有できる条件へ変換することである。
例えば施工現場では、不整地やぬかるみの回避、人や他の重機への接近時の減速・停止、測位不安定時の作業範囲の縮小などを判断条件として定義する必要がある。こうした現場の経験や判断をフィジカルデータへ変換する「現場の翻訳」が重要となる。
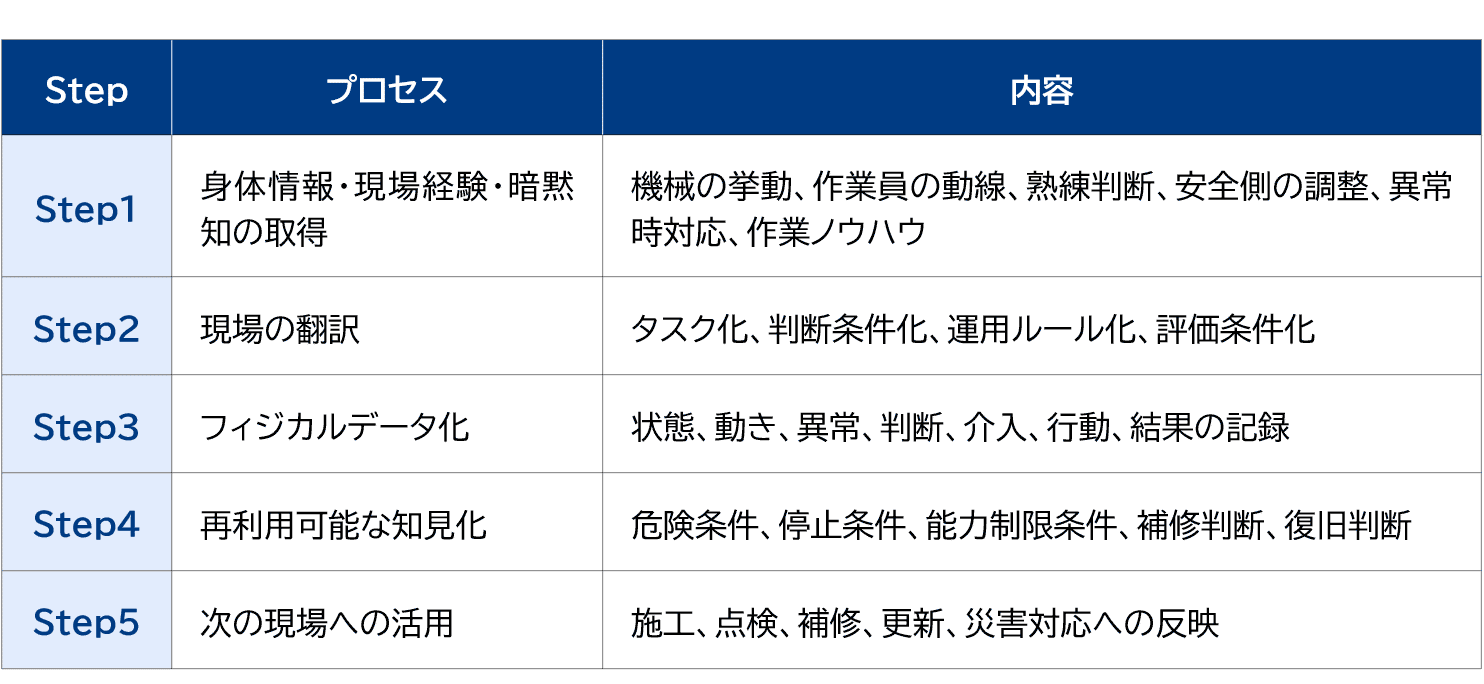
現場知をフィジカルデータへ変換する流れを整理すると、表のようになる。身体情報・現場経験・暗黙知を取得し、タスク、判断条件、運用ルール、評価条件へ翻訳し、状態、動き、異常、判断、介入、行動、結果として記録することで、次の現場で再利用できる知見になる。
こうした判断をフィジカルAIで活用するには、現場の経験や判断を、フィジカルAIが扱える形に整理する必要がある。身体情報、現場経験、暗黙知など、建設現場で蓄積され作業や判断に活用される知の総体を「現場知」と呼ぶ。また現場知を、タスク、データ、評価条件、判断条件、運用ルールへ落とし込むことが、このコラムでいう「現場の翻訳」である。言い換えれば、建設現場で経験的に判断されてきた内容を、フィジカルAI開発者やインフラ管理者が共有できる条件へ変換することである。
例えば施工現場では、不整地やぬかるみの回避、人や他の重機への接近時の減速・停止、測位不安定時の作業範囲の縮小などを判断条件として定義する必要がある。こうした現場の経験や判断をフィジカルデータへ変換する「現場の翻訳」が重要となる。
現場知をフィジカルデータへ変換する流れを整理すると、表のようになる。身体情報・現場経験・暗黙知を取得し、タスク、判断条件、運用ルール、評価条件へ翻訳し、状態、動き、異常、判断、介入、行動、結果として記録することで、次の現場で再利用できる知見になる。
図表 現場知をフィジカルデータへ変換するプロセス
三菱総合研究所作成
現場経験から再利用可能な知見への転換
これまでも、現場では技術者や作業員が判断と行動を通じて経験を積んできた。どのようなひび割れや損傷が、どの環境条件で危険化しやすいのか。どの点検方法が、どの構造物で有効なのか。どの作業条件でロボットが安全に動けるのか。どの異常時には停止し、どの異常時には速度・範囲・機能を制限して継続できるのか。こうした経験は、現場ごとの知見=現場知として蓄積されてきた。
フィジカルAIが加わると、その現場知を個人や現場に閉じず、他の現場でも参照できるデータとして蓄積できる可能性が広がる。現場の状態、判断、行動、結果をフィジカルデータとして記録すれば、次の設計、施工、点検、補修、災害対応の判断に反映できる。
この循環が成立したとき、インフラ管理は、点検、記録、補修を中心とする従来の枠組みに加え、現場知を再利用可能な知見として、次の運用へ反映する仕組みへ広がっていく。このような知見がフィジカルデータとして蓄積されれば、インフラ管理者は点検・補修判断を高度化でき、施工会社は安全な作業条件やロボット活用条件を次の現場に活かしやすくなる。
フィジカルAIが加わると、その現場知を個人や現場に閉じず、他の現場でも参照できるデータとして蓄積できる可能性が広がる。現場の状態、判断、行動、結果をフィジカルデータとして記録すれば、次の設計、施工、点検、補修、災害対応の判断に反映できる。
この循環が成立したとき、インフラ管理は、点検、記録、補修を中心とする従来の枠組みに加え、現場知を再利用可能な知見として、次の運用へ反映する仕組みへ広がっていく。このような知見がフィジカルデータとして蓄積されれば、インフラ管理者は点検・補修判断を高度化でき、施工会社は安全な作業条件やロボット活用条件を次の現場に活かしやすくなる。
個社・個別現場を超えた知見の蓄積
こうしたフィジカルデータが、個社や個別現場に閉じたままでは社会全体の改善にはつながりにくい。建設現場では、企業ごと、現場ごとに、使う言葉、記録の粒度、評価の方法が異なる。失敗や「ヒヤリハット」のようなネガティブな情報ほど外部に出にくく、同じような課題が現場ごとに繰り返される可能性もある。そのため、フィジカルデータを蓄積するだけでなく、共有していく視点も重要となる。
ここで共有すべきなのは、個社の「競争領域」に属する技術や生データそのものではなく、複数の主体が参照して活用すべき「協調領域」に該当するデータである。具体的には、危険事象の分類、判断条件、評価指標、運用ルール、判断・介入・結果の記録などであり、個社ごとの取り組みに閉じず、共通に参照できる形で設計する必要がある。その仕組みがあって初めて、フィジカルデータは個別現場の記録を超え、複数の主体が再利用できる知見になる。
フィジカルAIの実装で重要なのは、建設業の言葉で語られてきた現場知を、フィジカルAI開発者、インフラ管理者、行政、施工者が共有可能な条件へ変換し、次の現場で再利用できる知見にすることである。次回は、このフィジカルデータを個別現場に閉じず、社会基盤全体の設計へどうつなげていくかを考える。
ここで共有すべきなのは、個社の「競争領域」に属する技術や生データそのものではなく、複数の主体が参照して活用すべき「協調領域」に該当するデータである。具体的には、危険事象の分類、判断条件、評価指標、運用ルール、判断・介入・結果の記録などであり、個社ごとの取り組みに閉じず、共通に参照できる形で設計する必要がある。その仕組みがあって初めて、フィジカルデータは個別現場の記録を超え、複数の主体が再利用できる知見になる。
フィジカルAIの実装で重要なのは、建設業の言葉で語られてきた現場知を、フィジカルAI開発者、インフラ管理者、行政、施工者が共有可能な条件へ変換し、次の現場で再利用できる知見にすることである。次回は、このフィジカルデータを個別現場に閉じず、社会基盤全体の設計へどうつなげていくかを考える。
著者紹介
連載一覧
関連するナレッジ・コラム
-
 2026年10月19日【提言】AIロボティクスを「使いこなす」社会へ
-
 2026年10月16日フロンティア(宇宙・海洋・量子)への挑戦で世界はどう変わるか?
-
 2026年10月06日【提言】人の「心」をモデル化するAI
-
 2026年10月01日自社固有技術を実装したフィジカルAIの開発・実装に向けて
-
2026年09月09日フィジカルAI搭載ロボットの積極的な活用を進めよう
-
2026年09月04日専門人材の共有ハブとしてのロボット・サービスプロバイダー
-
2026年09月04日フィジカルAI時代の新規事業としてのロボット・サービスプロバイダー
-
 2026年09月02日ドローン運航を支える新たな衛星通信技術D2C
もっと見る
閉じる