








ロボットが高い柔軟性を持って社会で活躍するためには、単なるイメージセンサーではなく、人に類似した視覚の機能を備える必要があります。生物の生存競争の観点から視覚の役割を見ると、重要な視覚情報は5つあり、そのうちの4つは工学的に実用化済みです。残る視覚情報である「質感の把握」も、要素技術は実用化段階にあり、早期の実用化と他の4つとの統合が望まれます。5つの視覚情報を用いてロボットが柔軟に活躍する時代に向けて、視覚技術の最新動向と実用化に向けた課題について解説します。
ロボットが人間同等の「眼」を持つ時代へ
AIロボティクス向け感覚器の動向(1)
タグから探す
2024年11月05日

「視覚」の位置づけ
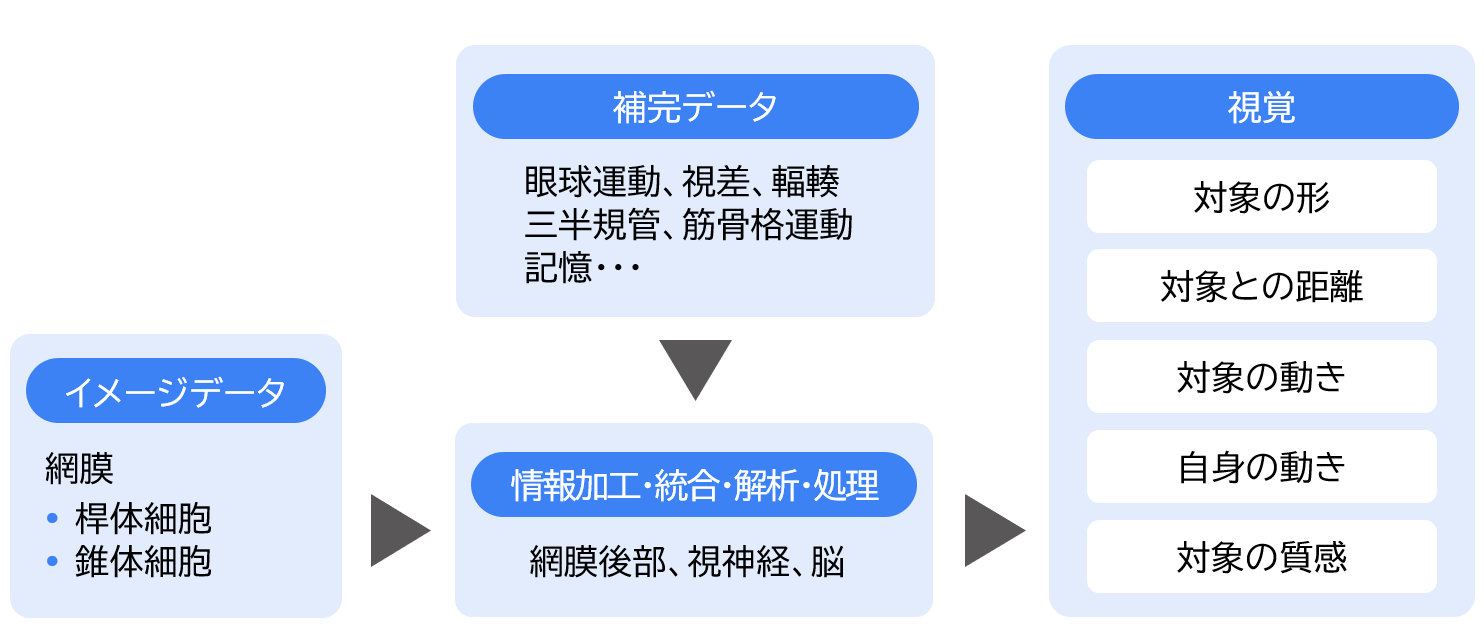
ロボットは自らの位置を変えたり、他の物体を動かしたりするので、その際に視覚の働きがきわめて重要になります。視覚は、単にイメージセンサーのみで実現できるものではありません。例えば人の場合、網膜がイメージセンサー部に相当しますが、網膜だけでは視覚と呼べる機能は実現しません。視覚は、網膜の錐体(すいたい)細胞や桿体(かんたい)細胞で光から電気へ変換されたイメージデータが、脳のさまざまな部分で眼球運動や視差、三半規管などを含めた多種多様な生理情報と統合され、情報処理されることにより、初めて実現します。この関係を図表1に示します。
図表1 視覚の構成
三菱総合研究所作成
ロボットの視覚も人と同様に、イメージセンサーから得られたデータを起点として、補完データとの統合やさまざまな情報処置が行われることにより、視覚と言える高度な知覚になります。
生存競争視点から見た5つの重要な視覚情報
ロボットが社会に浸透し人と共存して活動する際には、人の視覚に類似した視覚を持つ必要があります。まず、人の視覚について改めて考えてみましょう。
5億年以上昔から、生命は視覚を獲得することで生存競争を勝ち抜いてきました。生存競争の観点から見ると、人の持つ重要な視覚情報は次の5つがあります。
5億年以上昔から、生命は視覚を獲得することで生存競争を勝ち抜いてきました。生存競争の観点から見ると、人の持つ重要な視覚情報は次の5つがあります。
(1) 対象の形
対象の形は最も基本的な視覚情報です。人は、視野内のさまざまな形を過去の経験と照合することで、対象が何であるかを特定します。
(2) 対象との距離
対象との距離も重要な視覚情報です。人の場合、視差や輻輳(近距離の物体を見る際に、視線が1点に集中する機能)などで得られる情報とともに処理することで、対象までの距離を推定しています。
(3) 対象の動き
対象の動きは、対象が接近しているか逃走しているかなど、生存競争上、重要な視覚情報です。対象の位置の時間変化を認知することで、対象の動きを知ることができます。
(4) 自身の動き
視野全体の時間変化に関する情報と、三半規管などから得られた情報を統合・解析することで、自身の動きを知ることができます。これも視覚情報として重要になります。
(5) 対象の質感
対象の色や輝度分布、光の反射などの情報と、経験に基づく記憶情報を統合することで、未知の物体であっても材料構成や表面の質感などを推定することができます。
工学的な実現・実用化が進む5つの視覚情報
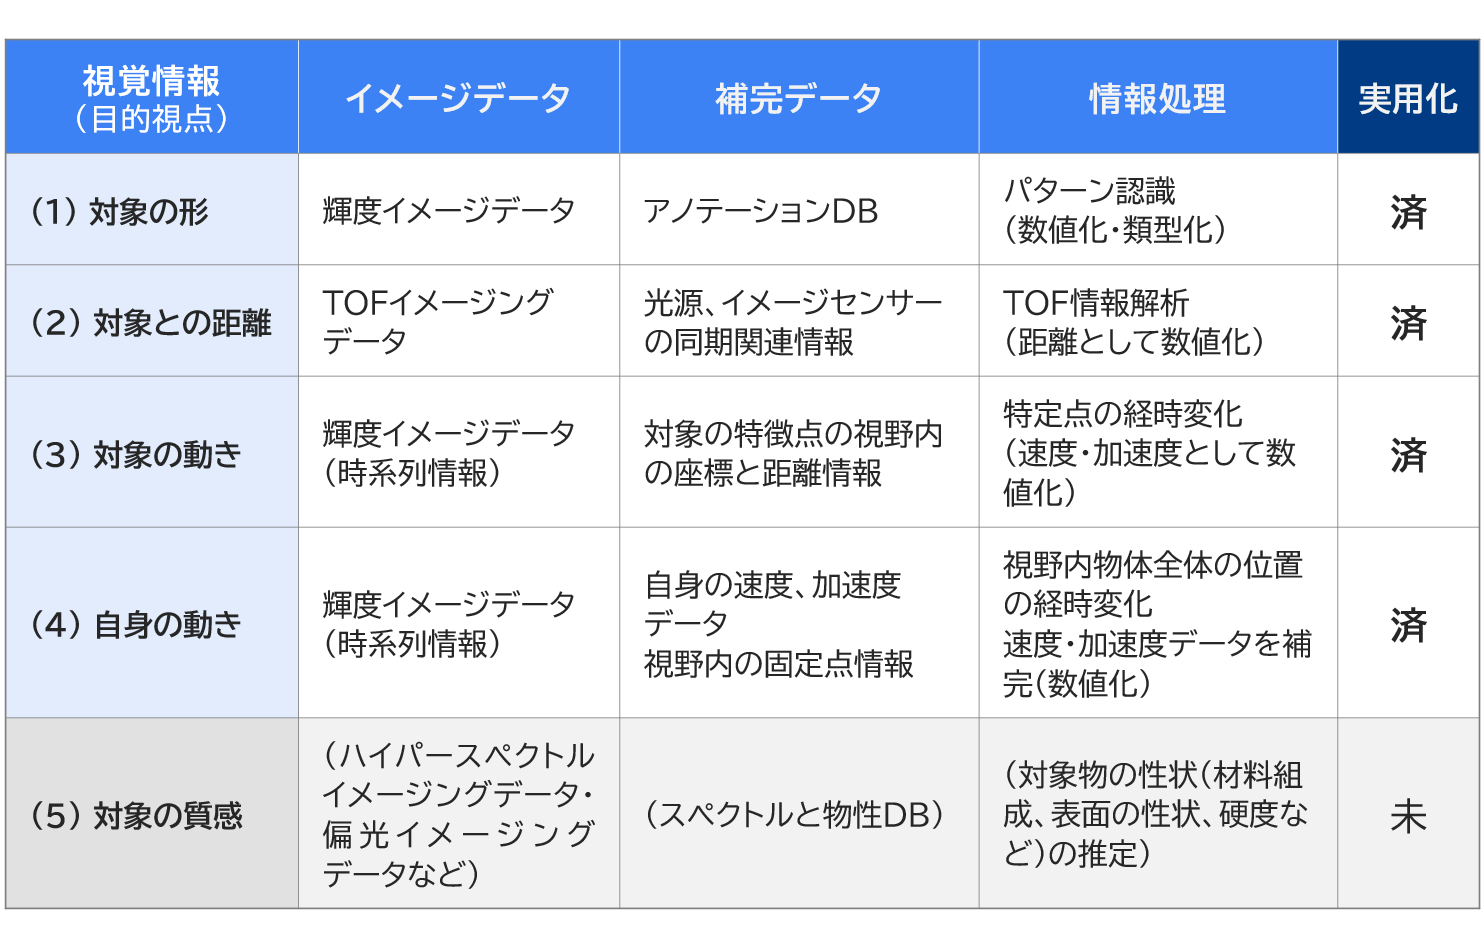
5つの視覚情報の工学的な実現方法を、図表2に整理しました。一般に工学的な実現方法は生物のものとは異なる場合が多いですが、視覚情報についてはイメージセンサー情報に補完情報を統合し、データ処理するという構成は変わりません。加えて工学的な視覚情報の場合、人の生物学的限界を超えた広帯域・高精細・高頻度で数値化された情報が広く共有可能になるので、その応用価値は高いものになります。
図表2 視覚情報の工学的実現法と実用化状況
三菱総合研究所作成
それぞれの工学的な実現方法の仕組みや実用化の状況は次のとおりです。
(1) 対象の形
イメージセンサーで得られた情報を加工した後、イメージデータの特徴などをタグづけして整理・蓄積したアノテーションDB(データベース)と照合することで、視野内の特徴的なパターンが何であるかを特定できます。この機能は実用化済みです。
(2) 対象との距離
人の場合と同様、2台のイメージセンサーの視差を使って対象までの距離を数値化する方法が実用化されていたが、近年はTOF(タイムオブフライト)イメージングという、より簡便で情報処理も簡易な技術が実用化され、モバイル用途を中心として活用が広がりつつあります。TOFは、文字どおり、レーザー光源から照射した光が対象物で反射して戻ってくるまでの時間を測定することで、対象物までの距離を測定する技術です。光は秒速30万kmという途方もない速度で伝わるため、対象物までの距離による反射光の検出時間の差はきわめて小さいものの、現在では十分識別が可能になっています。
(3) 対象の動き
輝度(光の明るさを数値化したもの)イメージデータから、視野内での対象の位置が分かり、TOFイメージングで対象までの距離が分かるため、経時変化情報から対象の速度、加速度を数値として得ることができます。実用化済みです。
(4) 自身の動き
工学的には、速度、加速度データがあれば自身の動きの把握はある程度可能と思われますが、実際にはイメージセンサーで外部から得られた情報で補正する必要があります。こちらも実用化済みです。
(5) 対象の質感
対象の質感はいまだに実用化されていない視覚情報です。どのような方法が妥当かについても明らかではありません。人の場合を参考にすると、ハイパースペクトルイメージング(さまざまな色のレンジを使った輝度イメージング)や偏光イメージングで得たデータと光学スペクトル物性DB(対象物質の光学スペクトルと物性が対応づけられたデータベース)との組み合わせで実現できると思われます。マルチスペクトルイメージングや偏光イメージング技術、物性DBや光学スペクトルDBは、いずれも要素技術としては実用化済みです。対象の質感を捉える視覚の実現のためには、イメージング技術群と各種DBの統合・最適化が必要となります。
5つの視覚情報を持つ時代に向けた課題
5つの視覚情報を持つことにより、ロボットは人と同じように視野内の対象を認識し、位置を把握し、対象と自身の動きを定量的に知ることができるようになります。また、対象の質感を非接触で把握することが可能になると、未知の対象であっても、硬いか柔らかいか、脆いか頑丈か、などを事前に知ることができ、ロボットがものをつかむ際などの失敗を抑制できるようになります。この意味で、「対象の質感」を推定する技術の早期実用化が望まれます。
この技術は、ほかの4つの視覚情報の実用化技術と異なり、要素技術のみでは実現が困難です。例えば、どのような光の波長の組み合わせを採用すべきかという点に関して、純技術的には、可視域から短波赤外線(SWIR)までの光帯域をできるだけ連続的に測定することが良いのは言うまでもありません。しかしながら、実用的な技術にするためには、使用するレーザー光源の種類や、光の分光の難易度、製造コストなどを考慮して、適切な光波長の組み合わせを選択する必要があります。これには関係者間の合意に基づく規格化・標準化が必須となります。また、DBについても、単に精密な物性DBやスペクトルDBがあれば良いわけではありません。データ収集の手間やコストを考えないのであれば、精密で網羅的なデータが良いことは言うまでもありませんが、物性の大まかな推定という目的からすれば過剰品質となってしまいます。将来の拡張性は保ちつつ、必要最小限のDBが備えるべきデータの組み合わせはどのようなものであるかについても、関係者間での合意形成と標準化が必要です。
ロボットが5つの視覚情報すべてを活用できる時代に向けて、「対象の質感」の技術開発に加え、このような合意形成に向けた取り組みを並行して実施することが望まれます。
この技術は、ほかの4つの視覚情報の実用化技術と異なり、要素技術のみでは実現が困難です。例えば、どのような光の波長の組み合わせを採用すべきかという点に関して、純技術的には、可視域から短波赤外線(SWIR)までの光帯域をできるだけ連続的に測定することが良いのは言うまでもありません。しかしながら、実用的な技術にするためには、使用するレーザー光源の種類や、光の分光の難易度、製造コストなどを考慮して、適切な光波長の組み合わせを選択する必要があります。これには関係者間の合意に基づく規格化・標準化が必須となります。また、DBについても、単に精密な物性DBやスペクトルDBがあれば良いわけではありません。データ収集の手間やコストを考えないのであれば、精密で網羅的なデータが良いことは言うまでもありませんが、物性の大まかな推定という目的からすれば過剰品質となってしまいます。将来の拡張性は保ちつつ、必要最小限のDBが備えるべきデータの組み合わせはどのようなものであるかについても、関係者間での合意形成と標準化が必要です。
ロボットが5つの視覚情報すべてを活用できる時代に向けて、「対象の質感」の技術開発に加え、このような合意形成に向けた取り組みを並行して実施することが望まれます。
著者紹介
連載一覧
関連するナレッジ・コラム
-
 2026年10月19日【提言】AIロボティクスを「使いこなす」社会へ
-
 2026年10月16日フロンティア(宇宙・海洋・量子)への挑戦で世界はどう変わるか?
-
 2026年10月06日【提言】人の「心」をモデル化するAI
-
2026年10月01日自社固有技術を実装したフィジカルAIの開発・実装に向けて
-
2026年09月09日フィジカルAI搭載ロボットの積極的な活用を進めよう
-
2026年09月04日専門人材の共有ハブとしてのロボット・サービスプロバイダー
-
2026年09月04日フィジカルAI時代の新規事業としてのロボット・サービスプロバイダー
-
 2026年09月02日ドローン運航を支える新たな衛星通信技術D2C
もっと見る
閉じる