








製造業が競争力の源泉としてきた熟練技能をフィジカルAIとして実装する。ポイントは、現在のロボット技術を発展させれば対応できる範囲の技は社内で形式知化すること、そして自社固有のハードウェアと組み合わせてAI化することである。そうすることで、ノウハウの秘匿性を守りながら、熟練技能をロボットや知能化設備へ移転できる可能性がある。熟練技能者の技を自社の競争力として守れる形で実装することが重要である。
自社固有技術を実装したフィジカルAIの開発・実装に向けて
「ラスト0mm」の技を、専用のハード・ソフトで実装する
タグから探す
2026年10月01日

熟練技能に内在する暗黙知の種類
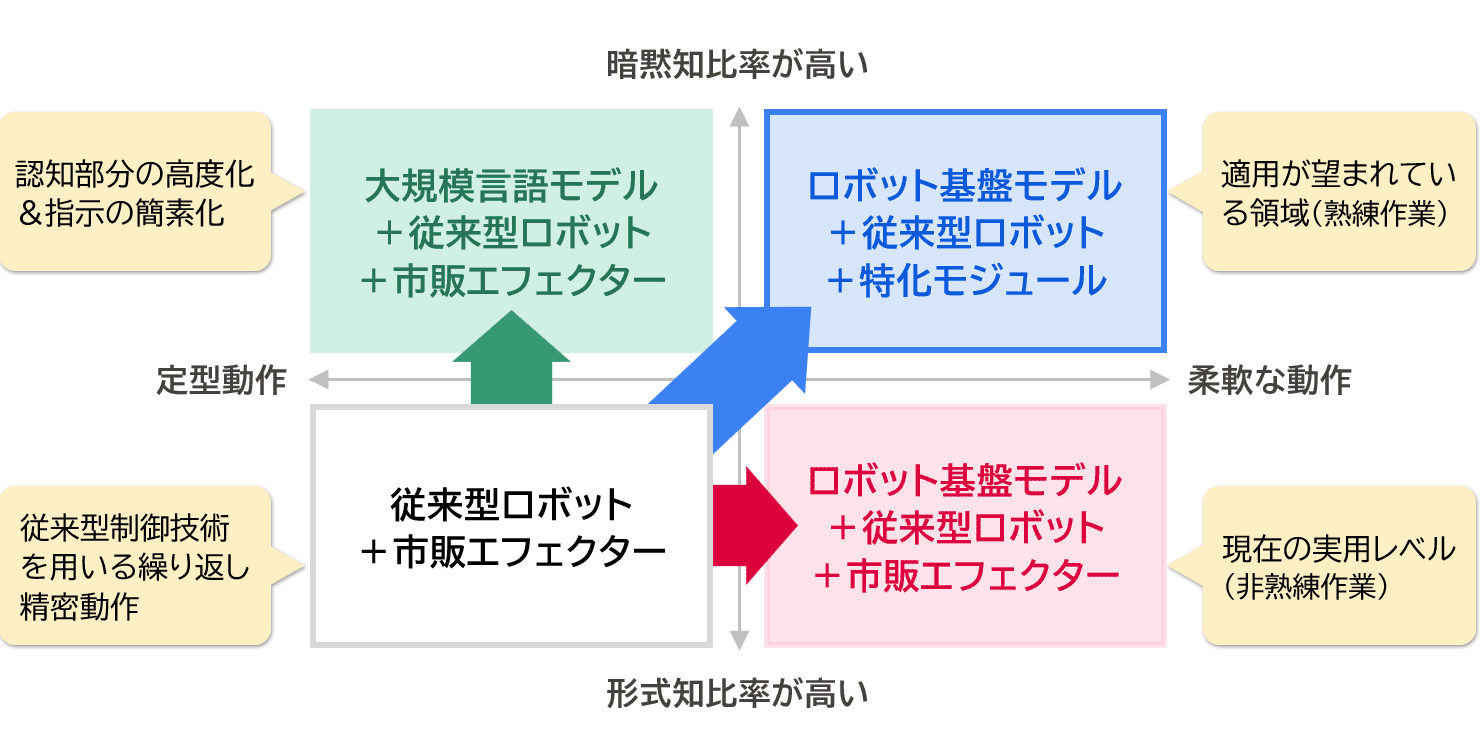
前編のコラムでは、現在や近い将来に実用化可能な非熟練作業向けのフィジカルAI搭載ロボット(図表1の右下)に対し、工程見直しなどにより早期に現場投入することの重要性について述べた。
後編となる本コラムでは、多くの製造業が実用化を望む領域(図表1の右上)へのアプローチについて述べる。この領域は、柔軟な動作を必要としながらも、一定程度の形式知化が可能な熟練技能であり、フィジカルAI化・知能化への期待が大きい。一方で、ここには各社固有の知見やノウハウが集まっている。そのため、たとえ中小・中堅企業であっても、データを外部と共有することは現実的ではない。むしろ規模の大小にかかわらず、自社の強みを支えるデータほど、外部に出せない情報として扱う必要がある。
図表1 産業界が実用化を望む領域
三菱総合研究所作成
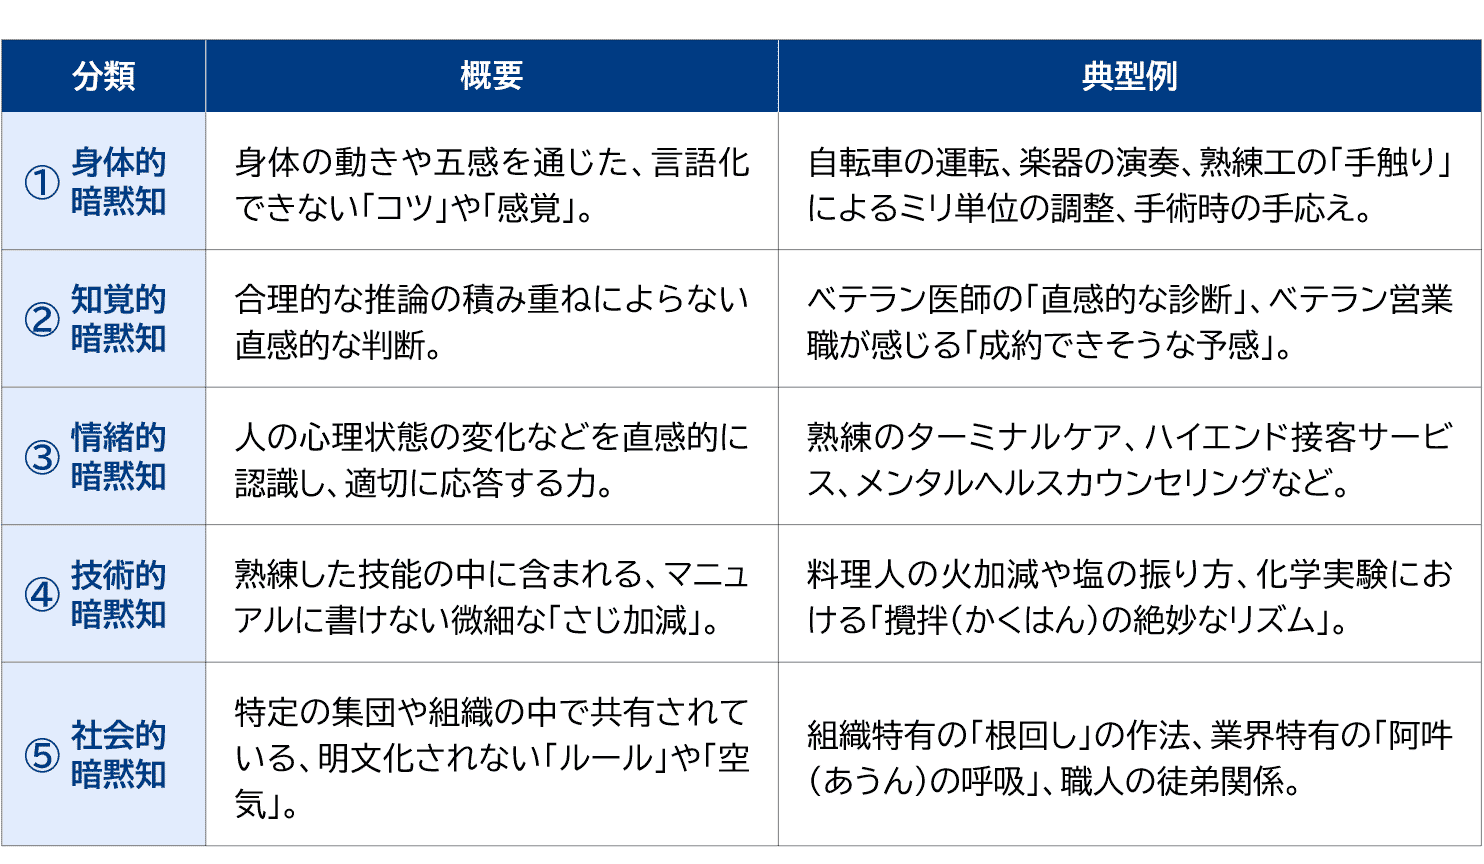
ロボットが熟練技能を学習するには、その技を構成する暗黙知を形式知化する必要がある。ただし、一口に暗黙知といっても内容はさまざまである。製造業の現場で本当に形式知化すべき暗黙知が何かを、まず整理しなければならない。
図表2では、暗黙知を「身体」「知覚」「情緒」「技術」「社会」の5つの観点から類型化した。身体の動きや五感に基づく判断、経験的な勘、対人関係や組織に根づくルールなど、いずれも価値ある知である。しかし、製造現場でロボット化・AI化の対象とすべきものは、その一部に限られる。
図表2では、暗黙知を「身体」「知覚」「情緒」「技術」「社会」の5つの観点から類型化した。身体の動きや五感に基づく判断、経験的な勘、対人関係や組織に根づくルールなど、いずれも価値ある知である。しかし、製造現場でロボット化・AI化の対象とすべきものは、その一部に限られる。
図表2 暗黙知の類型化表
三菱総合研究所作成
ロボット化が求められる暗黙知
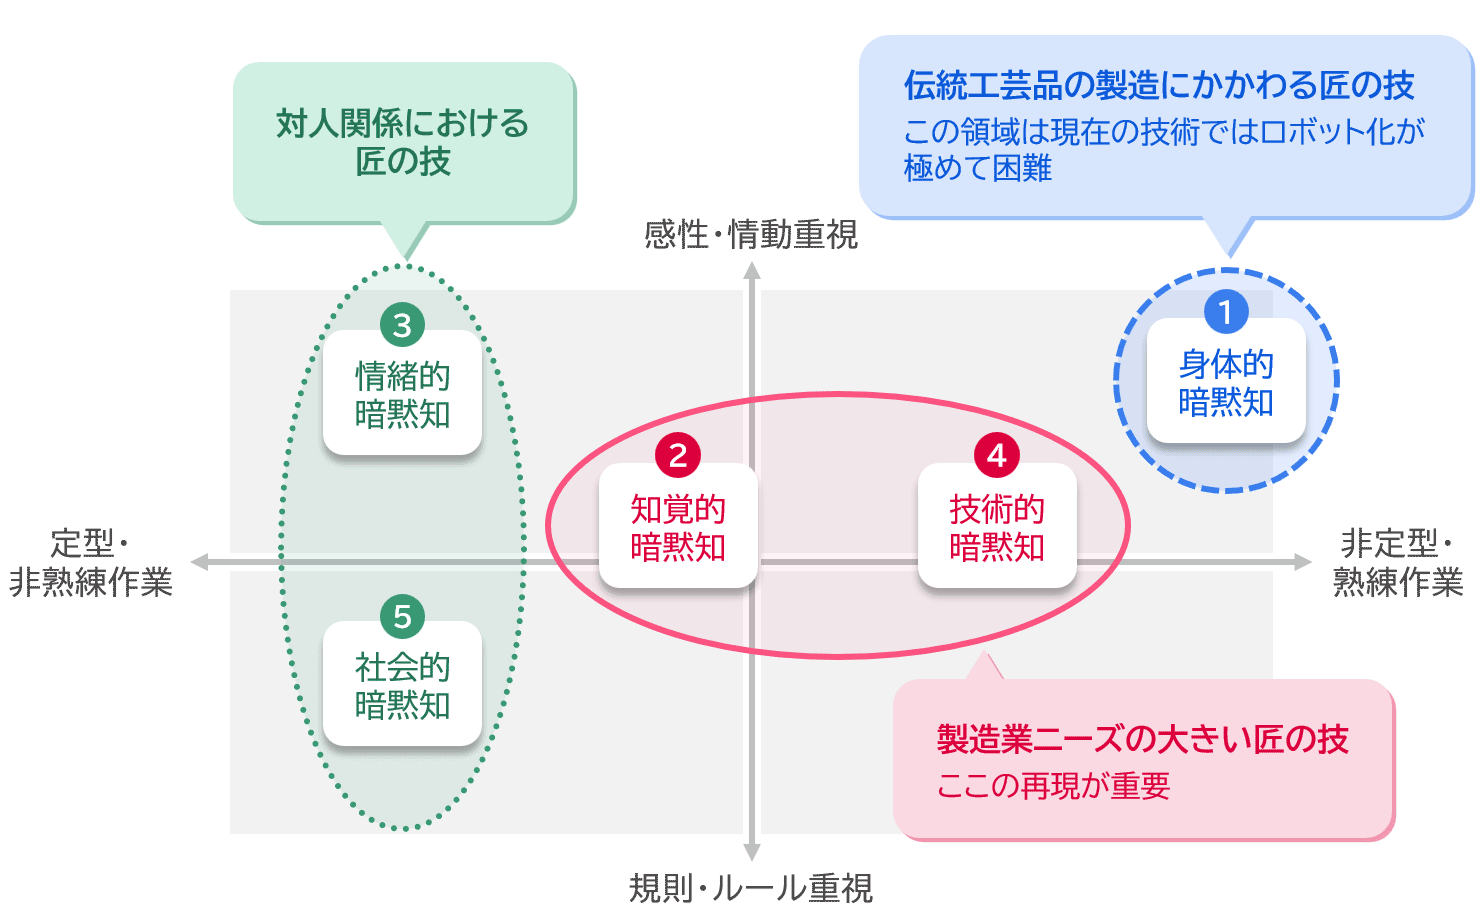
熟練をロボットに付与するには熟練を成り立たせている暗黙知を形式知化しなければならないが、5類型の暗黙知すべてがロボットに必要なわけではない。図表3では、縦軸に情報処理面の難易度、横軸に物理運動面の難易度を置き、暗黙知の類型を整理している。この整理によって、今すぐ狙うべき領域と、将来の技術発展を待つべき領域を分けて考えることができる。
図表3 暗黙知の分類
三菱総合研究所作成
このうち身体的暗黙知は、技能継承の観点では最も実現が望まれている領域である。例えば、熟練技能者の手先の微妙な動きや力加減、道具の当て方、わずかな抵抗の感じ取りなどがこれに当たる。しかし、現在の技術水準でこの領域を直接狙うことは非常に難しく、今後の技術発展を待つべき領域である。最初からここを全面的にロボット化しようとすると、技術的にも投資面でも負担が大きくなりすぎる。
情緒的暗黙知や社会的暗黙知は、主に対人関係や組織内の暗黙のルール、感情の読み取りなどにかかわるものである。これらは、製造現場で物理的な作業を行うロボットというより、ヒューマンデジタルツインのようなデジタルエージェントやコミュニケーションロボットが担う領域と考えられる。したがって、本コラムで扱うモノづくり現場のロボットの中心課題とは切り分けるべきである。
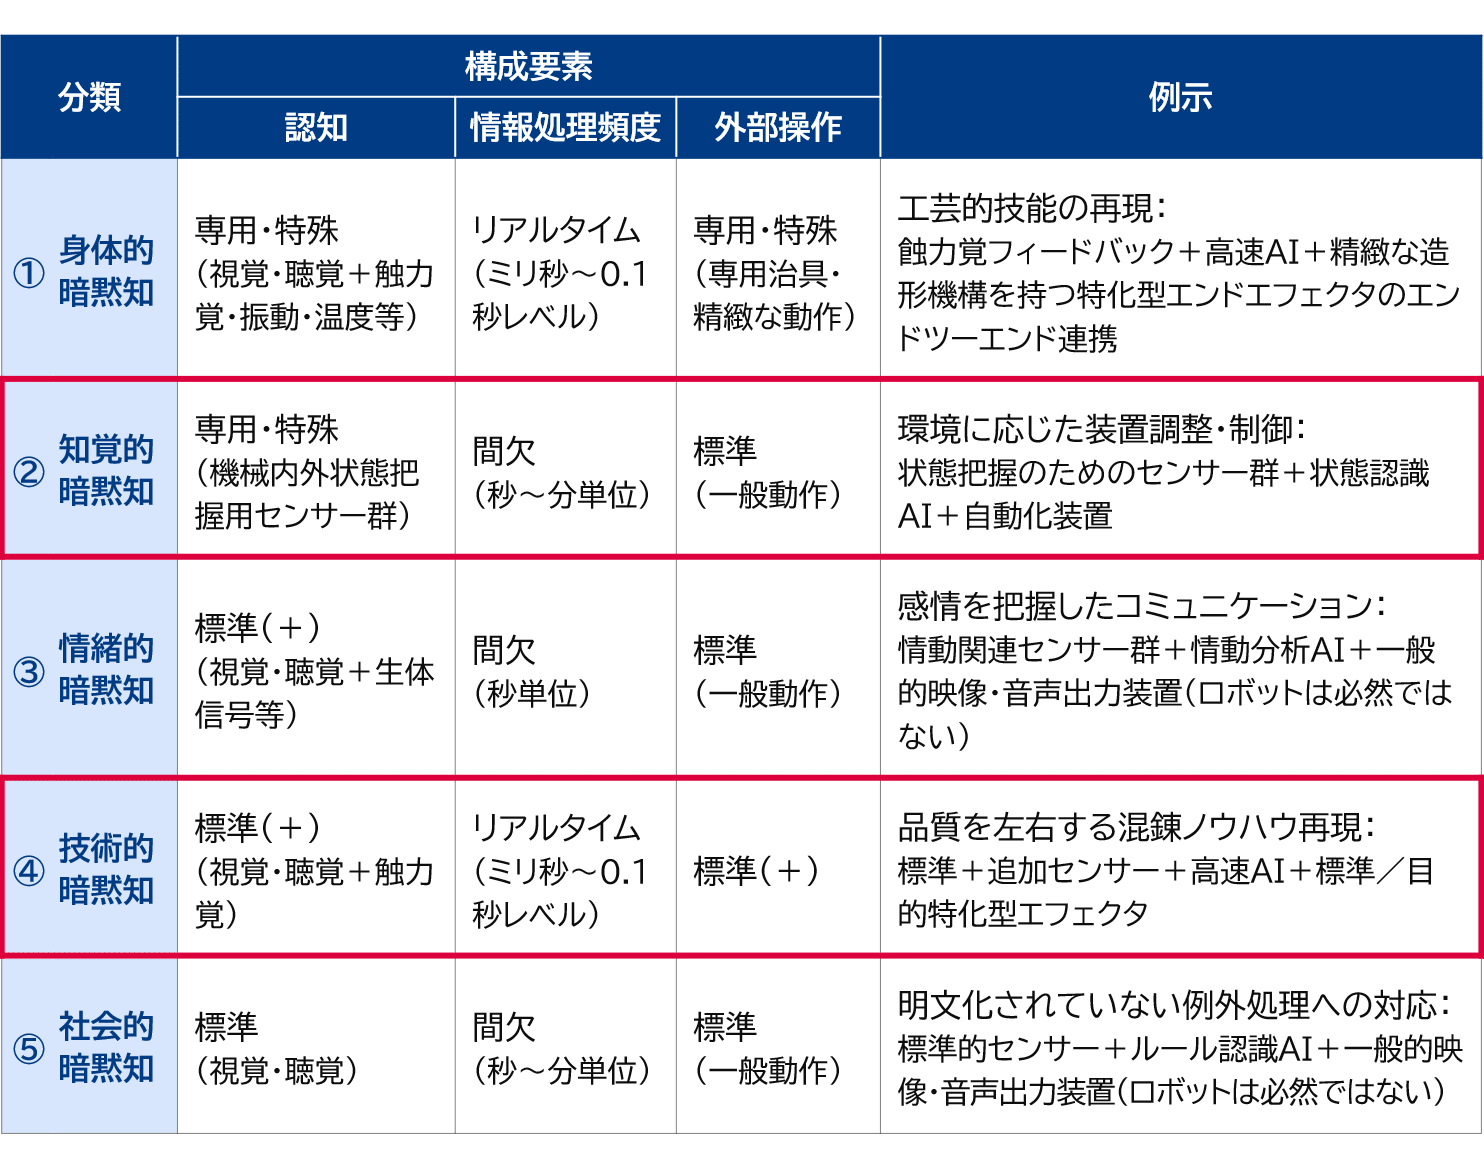
このように、製造業の現場で活用するロボットの当面の主なターゲットは、知覚的暗黙知と技術的暗黙知である。
情緒的暗黙知や社会的暗黙知は、主に対人関係や組織内の暗黙のルール、感情の読み取りなどにかかわるものである。これらは、製造現場で物理的な作業を行うロボットというより、ヒューマンデジタルツインのようなデジタルエージェントやコミュニケーションロボットが担う領域と考えられる。したがって、本コラムで扱うモノづくり現場のロボットの中心課題とは切り分けるべきである。
このように、製造業の現場で活用するロボットの当面の主なターゲットは、知覚的暗黙知と技術的暗黙知である。
図表4 暗黙知を構成する要素の例
三菱総合研究所作成
知覚的暗黙知は、周囲の環境や対象物の状態を見極め、適切な判断を行う知である。判断のタイミングは秒単位から分単位でよいが、温度、湿度、原料や設備の状態など、多様な情報入力が必要になる。出力については、標準的な操作に対応できれば大きな問題はない。
これに対し、技術的暗黙知は、品質を左右する微妙な作業ノウハウや、熟練した手順・操作に関わる知である。こちらはリアルタイムの応答が求められ、入力も複数のセンサーから得られる複合的な情報になる。さらに重要なのは、出力、つまり実際の動作に工夫が必要になる点である。単に判断をAIに任せるだけでは足りず、最後に対象へどう触れ、どう動かすかまで含めて実装しなければならない。
これに対し、技術的暗黙知は、品質を左右する微妙な作業ノウハウや、熟練した手順・操作に関わる知である。こちらはリアルタイムの応答が求められ、入力も複数のセンサーから得られる複合的な情報になる。さらに重要なのは、出力、つまり実際の動作に工夫が必要になる点である。単に判断をAIに任せるだけでは足りず、最後に対象へどう触れ、どう動かすかまで含めて実装しなければならない。
知覚的暗黙知を実装するカギ
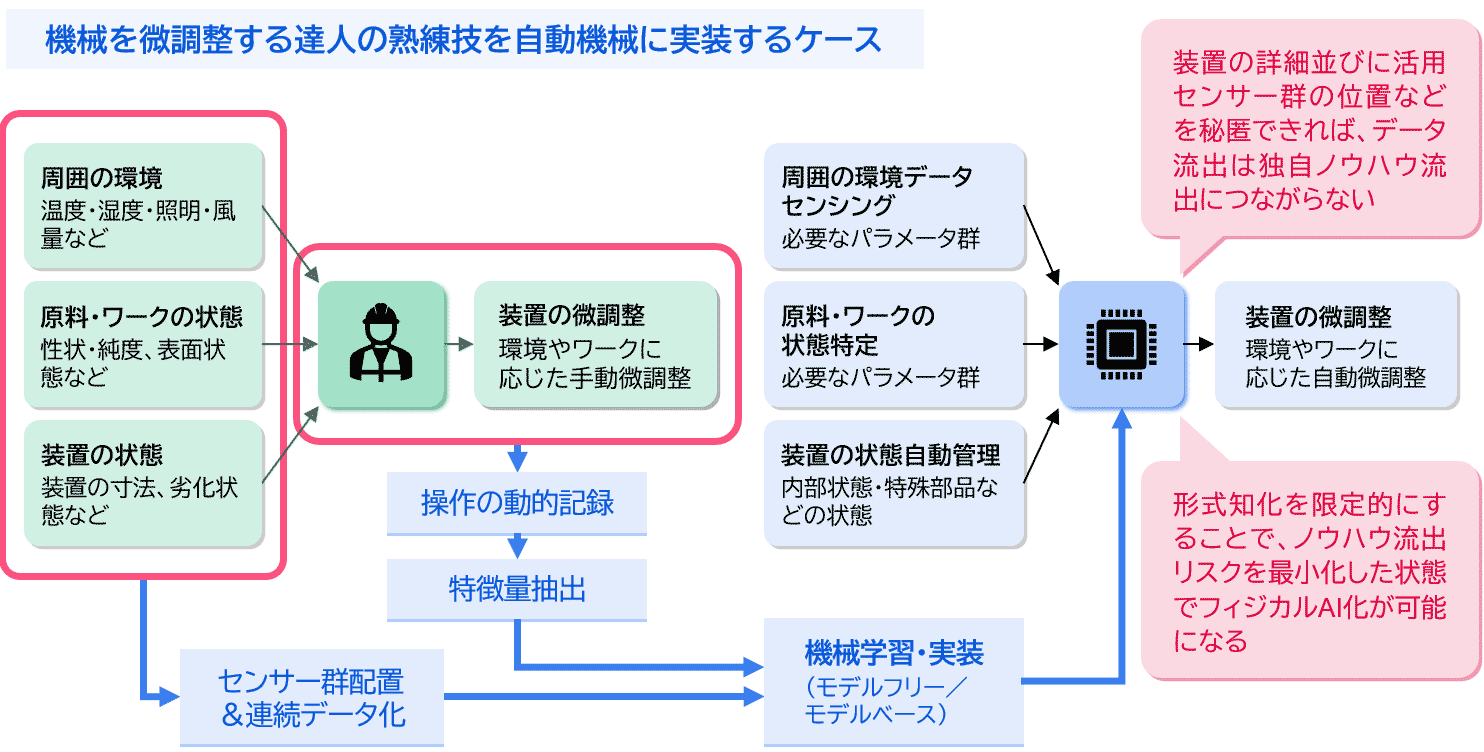
知覚的暗黙知をAIに実装するカギは、多様な周辺環境をデータ化することである。図表5は、熟練技能者の暗黙知をAIへ取り込むイメージを示している。具体的には、温度、湿度、原料の状態、振動状態などの環境条件、装置パラメータ、生成物の品質などのデータを多数取得し、それらの相関を分析する。これにより、熟練技能者が経験的に行っていた判断を形式知化し、AIとして実装できる可能性がある。熟練技能者が「この状態ならこう調整する」と判断していた部分を、環境データと操作データ、品質データの関係として捉え直すのである。
図表5 知覚的暗黙知の実装例(イメージ)
三菱総合研究所作成
この場合、操作対象となる装置や機器が自社固有のものであれば、秘匿性を保ちやすい。装置の構成や内部の特殊要素が外部に開示されない限り、そこから得られるデータだけが流出しても、直ちに深刻な問題にはなりにくい。例えば温度や湿度のデータも、装置との位置関係や施設の条件によって意味が変わるため、データ単体ではそのまま活用できない。その意味では、AI構築の一部を外注しても、外部流出リスクは比較的低いと考えられる。
また、知覚的暗黙知の領域では、実際に動作する主体は製造装置である。したがって、装置を外部制御できるようにすれば、必ずしも物理的に動くロボットを導入する必要はない。これは、人の熟練した調整ノウハウを実装した知能化装置・設備、すなわちスマート装置・設備としてのフィジカルAIに位置付けられる。現場で必要なのは、人の判断を置き換えるAIと、その判断を受けて動く装置側の制御である。
ただし、このタイプでは装置の特殊性と自社開発のハードウェアに特化したノウハウが重要になる。そこが秘匿されていれば、自社ノウハウを社内に維持できる。反対に、外部メーカー製の汎用装置だけで構成されている場合には、装置にノウハウを実装してしまうと、そのノウハウが装置ごと流出してしまうおそれがある。自社固有性のない装置に熟練判断だけを載せると、ノウハウの守りが弱くなる。この点には注意が必要である。
なお、センサーにより得られるデータは、人の感覚器を大きく凌駕するものもあるため、熟練技能者の判断の再現にとどまらない、より高度な制御が可能になることも期待される。たとえば、人が認識できない音響振動や紫外線や赤外線イメージなどを用いることで、より微妙な環境変動の検出や、暗所などでの制御を実現できる可能性がある。
また、知覚的暗黙知の領域では、実際に動作する主体は製造装置である。したがって、装置を外部制御できるようにすれば、必ずしも物理的に動くロボットを導入する必要はない。これは、人の熟練した調整ノウハウを実装した知能化装置・設備、すなわちスマート装置・設備としてのフィジカルAIに位置付けられる。現場で必要なのは、人の判断を置き換えるAIと、その判断を受けて動く装置側の制御である。
ただし、このタイプでは装置の特殊性と自社開発のハードウェアに特化したノウハウが重要になる。そこが秘匿されていれば、自社ノウハウを社内に維持できる。反対に、外部メーカー製の汎用装置だけで構成されている場合には、装置にノウハウを実装してしまうと、そのノウハウが装置ごと流出してしまうおそれがある。自社固有性のない装置に熟練判断だけを載せると、ノウハウの守りが弱くなる。この点には注意が必要である。
なお、センサーにより得られるデータは、人の感覚器を大きく凌駕するものもあるため、熟練技能者の判断の再現にとどまらない、より高度な制御が可能になることも期待される。たとえば、人が認識できない音響振動や紫外線や赤外線イメージなどを用いることで、より微妙な環境変動の検出や、暗所などでの制御を実現できる可能性がある。
技術的暗黙知を実装するカギ
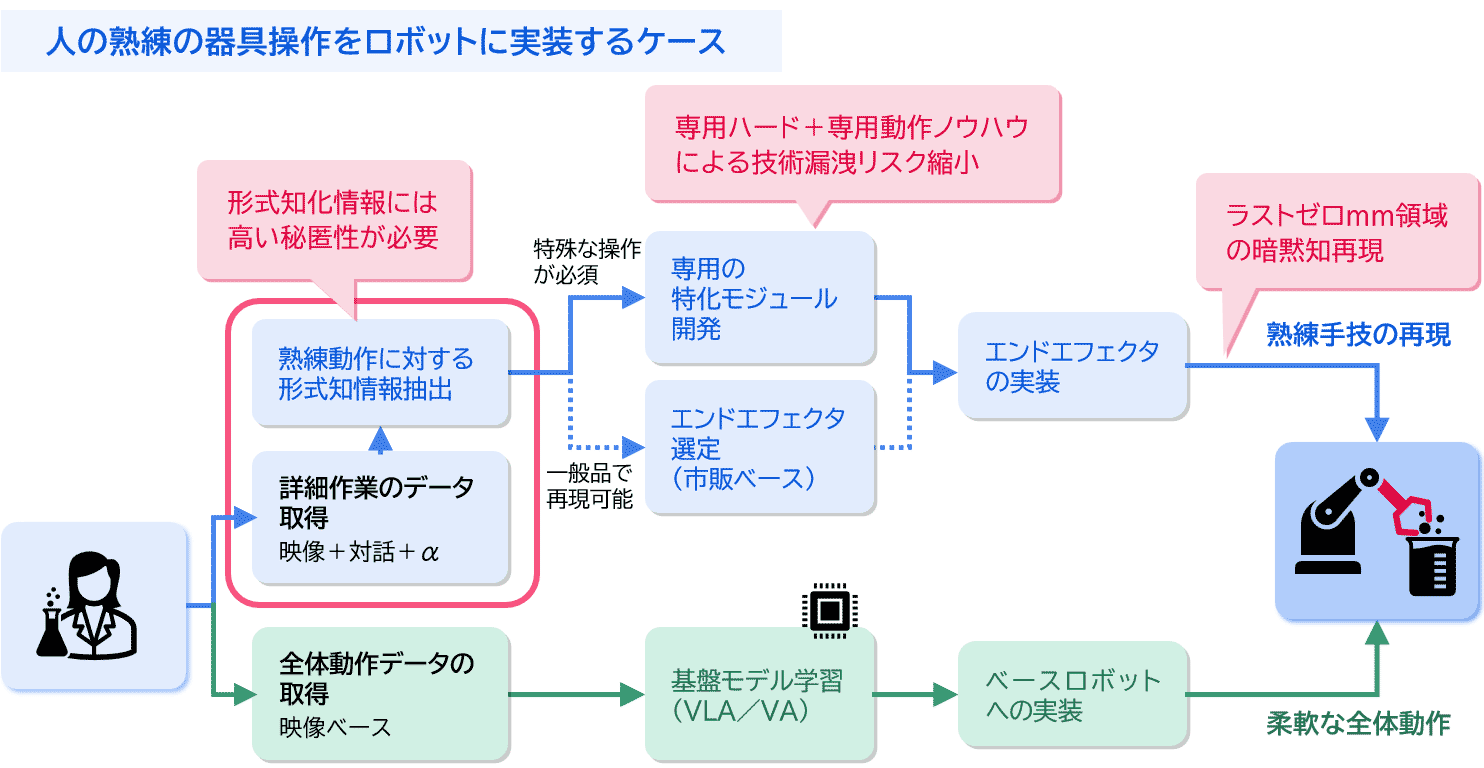
技術的暗黙知の中心にある微妙な手さばきは、現状のロボットだけでは再現することが難しい。一方、特定の微妙な作業のみを再現することに特化した専用装置(特化モジュール)であれば、比較的容易に実現できる。これは、ロボットハンドだけで針に糸を通すのは非常に難しいが、専用の工具を使えば簡単な作業になるという例からも明らかである。よって、当面、特定の技術的暗黙知の再現には特化モジュールの開発と実装が不可欠である。現実的には、AIと特化モジュールを組み合わせて対応することになる。
既存のフィジカルAIを搭載したロボットでも、特化モジュールを所定の位置まで移動させ、保持することは可能である。しかし、熟練作業の本質は、そこから先の「ラスト0mm」にある。技術的暗黙知の実装では、このラスト0mmの技を、専用ハードウェアと専用ソフトウェアで実現することがカギとなる。つまり、ロボット全体を一から特別につくるのではなく、熟練技能が現れる最後の接触部分を重点的に作り込む発想である。
そのためには、熟練技能者が持つ微細な作業ノウハウを、映像だけでは見えない部分まで明確化し、形式知化しなければならない。どの角度で当てるのか、どのタイミングで力を抜くのか、状態変化をどのセンサーで捉えるのかといった要素を、実装可能な形に落とし込む必要がある。同時に、形式知化されたノウハウは厳密に管理し、秘匿する必要がある。ここが公開されれば、容易に模倣されるおそれがある。特に市販のエフェクタモジュールで再現できるような内容であれば、流出リスクは高くなる。
反対に、専用の特化モジュールがなければ再現できない場合には、ハードウェアが流出しない限り、熟練技能のノウハウは守られやすい。つまり、ロボットを所定の位置まで動かす部分は業界特化型のロボット基盤モデルなどに任せ、所定の位置からの熟練技能部分を各社固有の特化モジュールと専用ソフトウェアで担う。この分担により、ノウハウを秘匿しながら知能化を進めることができる。図表6に示す実装イメージも、この役割分担を前提としている。
既存のフィジカルAIを搭載したロボットでも、特化モジュールを所定の位置まで移動させ、保持することは可能である。しかし、熟練作業の本質は、そこから先の「ラスト0mm」にある。技術的暗黙知の実装では、このラスト0mmの技を、専用ハードウェアと専用ソフトウェアで実現することがカギとなる。つまり、ロボット全体を一から特別につくるのではなく、熟練技能が現れる最後の接触部分を重点的に作り込む発想である。
そのためには、熟練技能者が持つ微細な作業ノウハウを、映像だけでは見えない部分まで明確化し、形式知化しなければならない。どの角度で当てるのか、どのタイミングで力を抜くのか、状態変化をどのセンサーで捉えるのかといった要素を、実装可能な形に落とし込む必要がある。同時に、形式知化されたノウハウは厳密に管理し、秘匿する必要がある。ここが公開されれば、容易に模倣されるおそれがある。特に市販のエフェクタモジュールで再現できるような内容であれば、流出リスクは高くなる。
反対に、専用の特化モジュールがなければ再現できない場合には、ハードウェアが流出しない限り、熟練技能のノウハウは守られやすい。つまり、ロボットを所定の位置まで動かす部分は業界特化型のロボット基盤モデルなどに任せ、所定の位置からの熟練技能部分を各社固有の特化モジュールと専用ソフトウェアで担う。この分担により、ノウハウを秘匿しながら知能化を進めることができる。図表6に示す実装イメージも、この役割分担を前提としている。
図表6 技術的暗黙知の実装のイメージ例
三菱総合研究所作成
なお、専用ハードウェアへの実装は、熟練技能の代替に加え、人の操作よりも高精度な繰り返し動作が可能、休憩時間や昼夜を問わず動作可能、必要に応じて増設や縮小が可能、といったさまざまな利点がある。また、この実装過程を通じて得られる知見は自社のプロセスのさらなる高度化のための基盤としての活用も期待される。
協調領域と競争領域で切り分けたデータ活用
これから重要になるのは、協調領域と競争領域を識別し、データの扱いを明確に分けることである。過去の事例を見ても、コア技術の多くを外部に依存しすぎた産業では、技術流出や後発企業によるキャッチアップが起きやすかった。一方、コア装置を内製してきた産業では、その波を遅らせ、技術的な先行性を保ってきた。したがって、コア領域のノウハウを秘匿することは必須である。この教訓は、日本企業のシェアの低下が止まらないリチウムイオン電池産業と、日本企業が高いシェアを維持し続けている積層セラミックコンデンサ産業の対比からも読み取れる。リチウムイオン電池産業では、競争領域に位置付けるべき製造プロセスまで外部に依存したことで、技術流出や後発企業によるキャッチアップを許した。しかし、積層セラミックコンデンサ産業では、競争力の源泉となる製造設備や製造プロセスを自社内に保持・秘匿したことで、技術的優位性を維持してきた。つまり、何を共有し、何を自社に留めるかを適切に見極めることが、競争力を左右するのである。
他方、AI化・知能化の波は待ってくれない。この領域を強化することもまた不可欠であり、そのためには一定程度のオープン化が必要になる。重要なのは、何を共有し、何を守るかを曖昧にしないことである。競争領域のデータは、専用ハードウェアとセットで扱うことで流出リスクを下げられる。協調領域については業界内で積極的に共有・協調し、競争領域については従来以上に確実に守る。この切り分けが重要である。
このように進めれば、過大な投資を避けながら、自社の熟練技術をデジタル化の波に対応させることができる。とくに、ラスト0mmから始まる熟練技能部分に対象を限定すれば、従来技術の延長線上で開発できる。ラスト0mmの位置まで専用モジュールを柔軟に移動させる部分は、業界特化型の基盤モデルをベースにすれば十分に実現可能である。全てを自社だけで抱え込むのではなく、共通化できる基盤と秘匿すべき独自部分を分けることで、開発負担も抑えられる。加えて、自社の技術的暗黙知の実装過程で得られる知見は、自社プロセスの更なる高度化のための重要な基礎情報にもなる。
以上を踏まえ、製造業はデータ活用における協調と競争の戦略を、業界全体で真剣に詰めていく必要がある。秘匿すべき熟練技能は自社固有のハードウェアとソフトウェアで守り、共有できる領域は業界として活用する。この両立こそが、自社固有技術を実装したフィジカルAIを実現するための現実的な道筋である。熟練技能を守りながら次世代の生産性向上につなげるには、この設計思想を早い段階から開発方針に組み込むことが欠かせない。
他方、AI化・知能化の波は待ってくれない。この領域を強化することもまた不可欠であり、そのためには一定程度のオープン化が必要になる。重要なのは、何を共有し、何を守るかを曖昧にしないことである。競争領域のデータは、専用ハードウェアとセットで扱うことで流出リスクを下げられる。協調領域については業界内で積極的に共有・協調し、競争領域については従来以上に確実に守る。この切り分けが重要である。
このように進めれば、過大な投資を避けながら、自社の熟練技術をデジタル化の波に対応させることができる。とくに、ラスト0mmから始まる熟練技能部分に対象を限定すれば、従来技術の延長線上で開発できる。ラスト0mmの位置まで専用モジュールを柔軟に移動させる部分は、業界特化型の基盤モデルをベースにすれば十分に実現可能である。全てを自社だけで抱え込むのではなく、共通化できる基盤と秘匿すべき独自部分を分けることで、開発負担も抑えられる。加えて、自社の技術的暗黙知の実装過程で得られる知見は、自社プロセスの更なる高度化のための重要な基礎情報にもなる。
以上を踏まえ、製造業はデータ活用における協調と競争の戦略を、業界全体で真剣に詰めていく必要がある。秘匿すべき熟練技能は自社固有のハードウェアとソフトウェアで守り、共有できる領域は業界として活用する。この両立こそが、自社固有技術を実装したフィジカルAIを実現するための現実的な道筋である。熟練技能を守りながら次世代の生産性向上につなげるには、この設計思想を早い段階から開発方針に組み込むことが欠かせない。
著者紹介
連載一覧
関連するナレッジ・コラム
-
 2026年10月19日【提言】AIロボティクスを「使いこなす」社会へ
-
 2026年10月16日フロンティア(宇宙・海洋・量子)への挑戦で世界はどう変わるか?
-
 2026年10月06日【提言】人の「心」をモデル化するAI
-
2026年09月09日フィジカルAI搭載ロボットの積極的な活用を進めよう
-
2026年09月04日専門人材の共有ハブとしてのロボット・サービスプロバイダー
-
2026年09月04日フィジカルAI時代の新規事業としてのロボット・サービスプロバイダー
-
 2026年09月02日ドローン運航を支える新たな衛星通信技術D2C
-
 2026年09月01日エマージングテクノロジーとは何か?
もっと見る
閉じる