








ヒューマノイドロボットの開発は世界中で加速していますが、この分野はもともと日本が先駆者としてリードしてきた領域です。後編では、これまでのヒューマノイドの開発史を振り返った上で、現在の技術状況を詳しく見ていきます。その上で、ヒューマノイド開発の過程で生まれる関連技術が、今後どのように活用されていくべきか、日本企業が留意すべき課題やリスクは何か、などを考察します。
後編 加速するヒューマノイドロボット開発の背景と現在地
ヒューマノイドロボット最前線(2)
タグから探す
2025年06月09日

日本が主導してきたヒューマノイドロボット開発
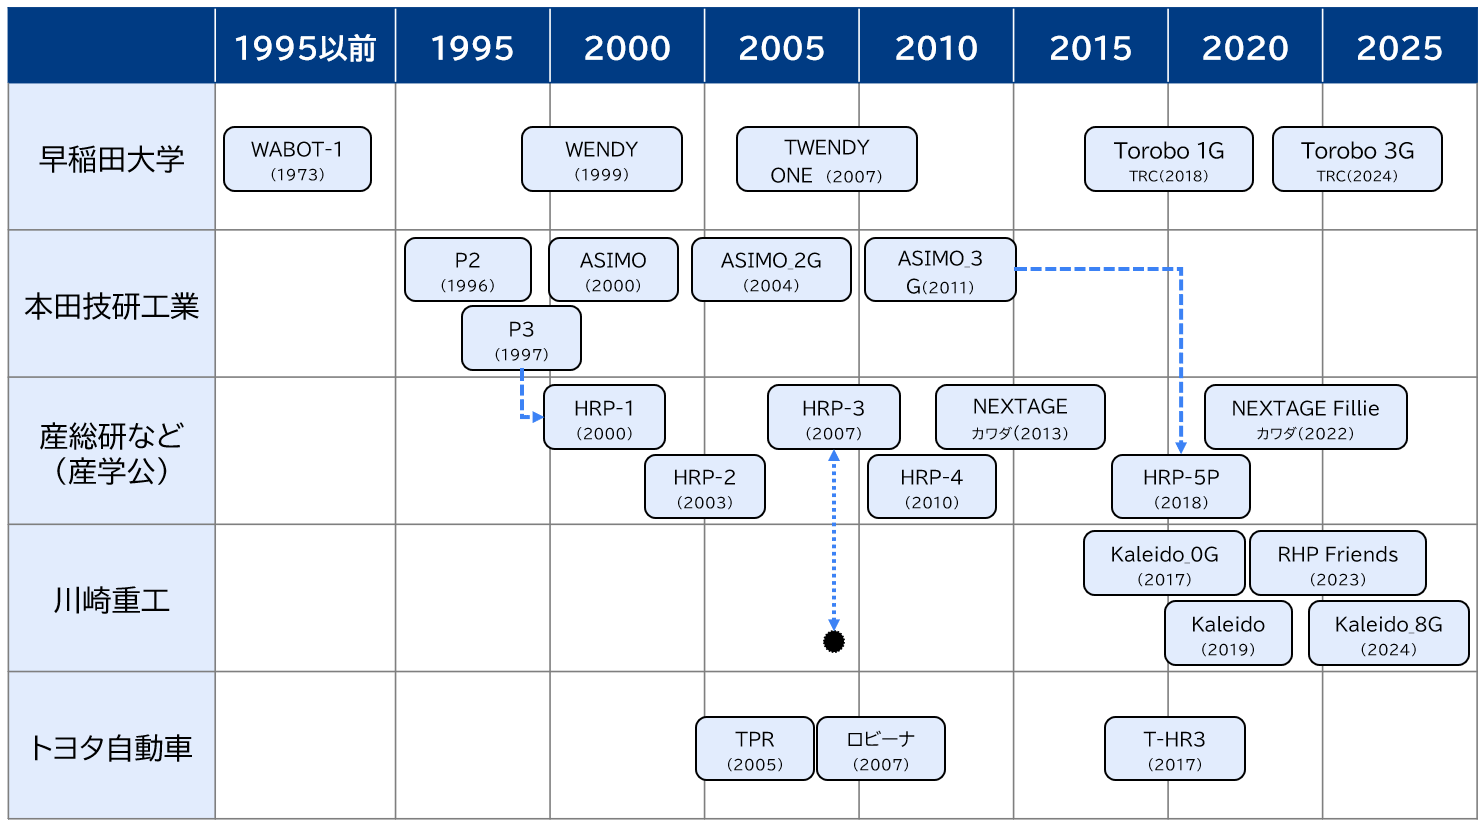
世界で初めて歩行ヒューマノイドロボットを開発したのは、日本の早稲田大学です(1973年)。また、2000年代初頭に世界を驚かせた本田技研工業の「ASIMO」、産業技術総合研究所を中心に開発が進められた人間型ロボット「HRPシリーズ」のように、日本はこの分野を長年リードしてきました。
海外に比べるとその動きは地味ですが、現在でも日本企業によるヒューマノイドロボットの開発や商品化は進められています。図表1に、過去から現在まで続く日本の主要なヒューマノイドロボット開発の経緯を示します。ここに挙げた以外にも、2000年代初頭や2010年代には家庭を中心にしたコミュニケーション目的の上半身型ヒューマノイドロボットが市販されるなど、日本はこの分野では開発でも実用化でも先行していました。
現在でも、少なくともハードウエア的には決して諸外国に遅れているわけではありませんが、近年大きく発展したAI関連技術を積極的に取り入れ、開発を加速している海外と比べると、その存在感が低下していることは事実です。
海外に比べるとその動きは地味ですが、現在でも日本企業によるヒューマノイドロボットの開発や商品化は進められています。図表1に、過去から現在まで続く日本の主要なヒューマノイドロボット開発の経緯を示します。ここに挙げた以外にも、2000年代初頭や2010年代には家庭を中心にしたコミュニケーション目的の上半身型ヒューマノイドロボットが市販されるなど、日本はこの分野では開発でも実用化でも先行していました。
現在でも、少なくともハードウエア的には決して諸外国に遅れているわけではありませんが、近年大きく発展したAI関連技術を積極的に取り入れ、開発を加速している海外と比べると、その存在感が低下していることは事実です。
図表1 日本発の人サイズヒューマノイドロボット開発の経緯
三菱総合研究所作成
ヒューマノイドロボットが現在注目を集める3つの理由
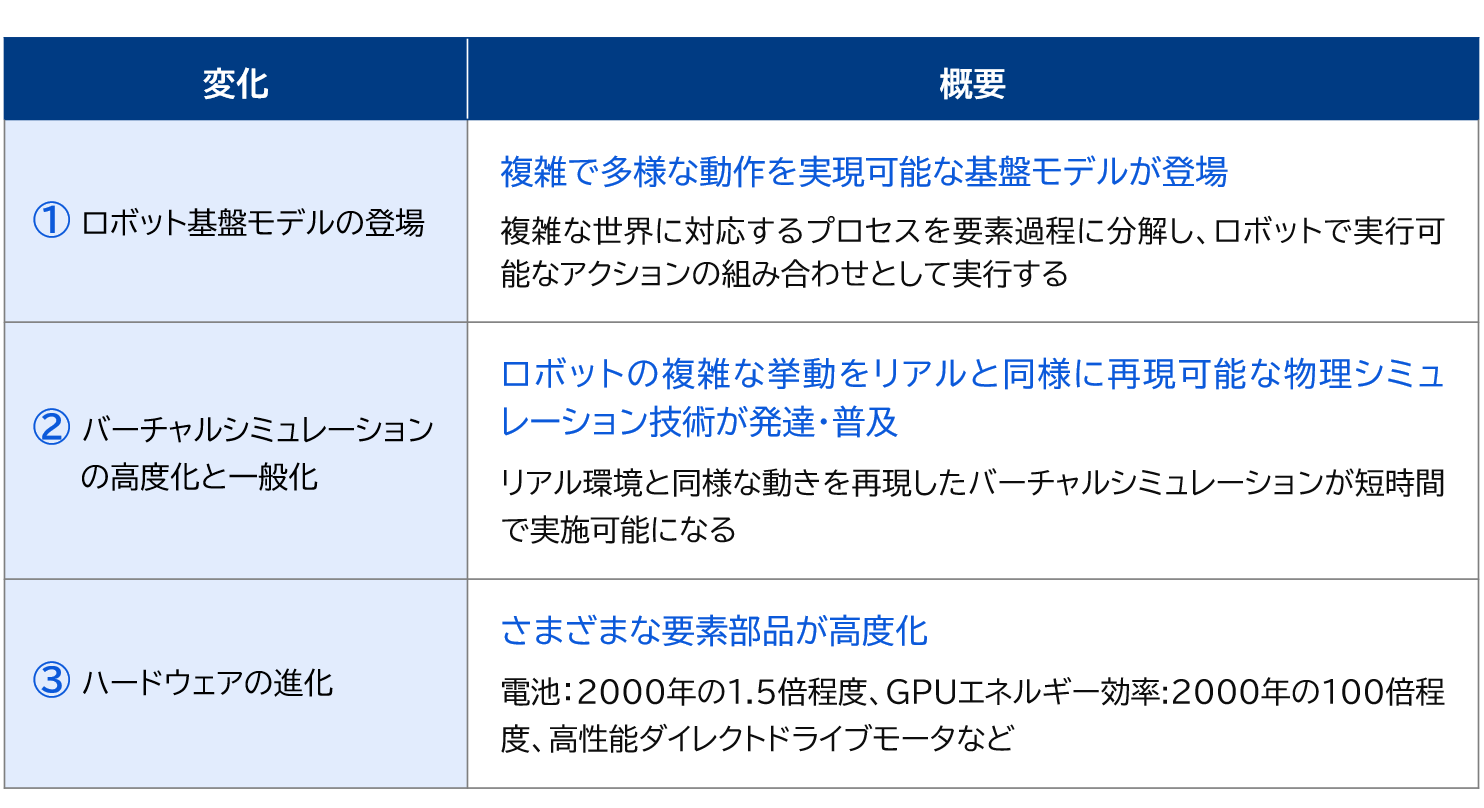
海外を中心にヒューマノイドロボット開発の動きが加速している理由は、①ロボット基盤モデルの登場、②バーチャルシミュレーションの高度化と一般化、③ハードウエア(ロボット本体)の進化、の3点にあるといえます。これらが相乗的に働くことで、ヒューマノイドロボットの開発が比較的容易になるとともに、ロボット自体もかなり複雑な動作が可能であることが実機ベースで示されたことで、注目が集まっています。
以下、それぞれもう少し詳しくご説明しましょう。
以下、それぞれもう少し詳しくご説明しましょう。
図表2 ヒューマノイドロボットに注目が集まる理由
三菱総合研究所作成
①ロボット基盤モデルの登場
近年のAIロボティクスに注目が集まる最大の理由は、生成AIをベースにしたロボット基盤モデルの登場です。大規模言語モデル(LLM)から始まった大規模な基盤モデル化は、視覚言語モデルなどの登場によりマルチモーダル化が進みました。さらに、現実世界でロボットを動作させるためのアクションユニットを統合することで、ロボットに複雑な動作をさせることに成功しつつあります。日常的に使用する発話による曖昧な指示でロボットが複雑な動作を実行する様子が、複数の動画として公開されていますが、このさまざまな複雑な動作を実行させるロボットとしてヒューマノイドロボットは効果的です。
現段階では、指示に対するアクションが100%成功するに至っておらず、つくり込みにより既存のロボットでも実現できる範囲のものにとどまっています。しかし、指示から動作までの簡便さは飛躍的に改善されています。今後の発展により、誰でも、特別な訓練を必要とせずにロボットを操作できる時代が来ることを期待させるレベルに至っています。
現段階では、指示に対するアクションが100%成功するに至っておらず、つくり込みにより既存のロボットでも実現できる範囲のものにとどまっています。しかし、指示から動作までの簡便さは飛躍的に改善されています。今後の発展により、誰でも、特別な訓練を必要とせずにロボットを操作できる時代が来ることを期待させるレベルに至っています。
②バーチャルシミュレーションの高度化と一般化
2足歩行ロボットは、本質的にバランスが取りにくく不安定です。このため、複雑な動きをすると、転倒・破損しやすいものでした。このため、修理や実機での試行錯誤を繰り返す必要があり、費用も時間も膨大となり、開発は遅々として進みませんでした。
この状況は、近年の情報処理速度の指数関数的な増加により大きく変わりました。実時間並み、あるいはより高速での物理現象を考慮にいれたバーチャルシミュレーションが可能になったことに加え、深層強化学習により、人によるプログラミングでは不可能なレベルの複雑な動作を学習させることが可能になりました。
これら、バーチャル空間でのシミュレーションにより、ハードウエアのコストの大幅な低減と開発速度の大幅な向上が進み、ヒューマノイドロボット開発への参入障壁が下がりました。
この状況は、近年の情報処理速度の指数関数的な増加により大きく変わりました。実時間並み、あるいはより高速での物理現象を考慮にいれたバーチャルシミュレーションが可能になったことに加え、深層強化学習により、人によるプログラミングでは不可能なレベルの複雑な動作を学習させることが可能になりました。
これら、バーチャル空間でのシミュレーションにより、ハードウエアのコストの大幅な低減と開発速度の大幅な向上が進み、ヒューマノイドロボット開発への参入障壁が下がりました。
③ハードウエアの進化
ASIMOが登場した時代に比べ、ロボット本体を構成する部品、要素技術の性能も大きく進展しました。例えば2000年頃のイメージセンサーの画素数はたかだか100万画素レベルでしたが、現在は一般的なものでも5,000万画素レベルに達しています(8Kテレビに必要な解像度を優に超える値)。また、バッテリーの重量エネルギー密度も現在の7割程度でした。さらに製造工程についても、複雑で軽量な部品製造が可能な3Dプリンターの登場が大きな影響を与えています。ハードウエアの進化は漸進的なため、目にとまりにくいですが、この4半世紀で長足の進歩を遂げています。情報処理系の高性能化、モジュール化も大きく発展し、比較的簡単に部品やモジュールを統合できるようになっています。これらが相まって、ヒューマノイドハードウエアの開発を容易にしています。
カタログスペックから見るヒューマノイドロボットの現在地
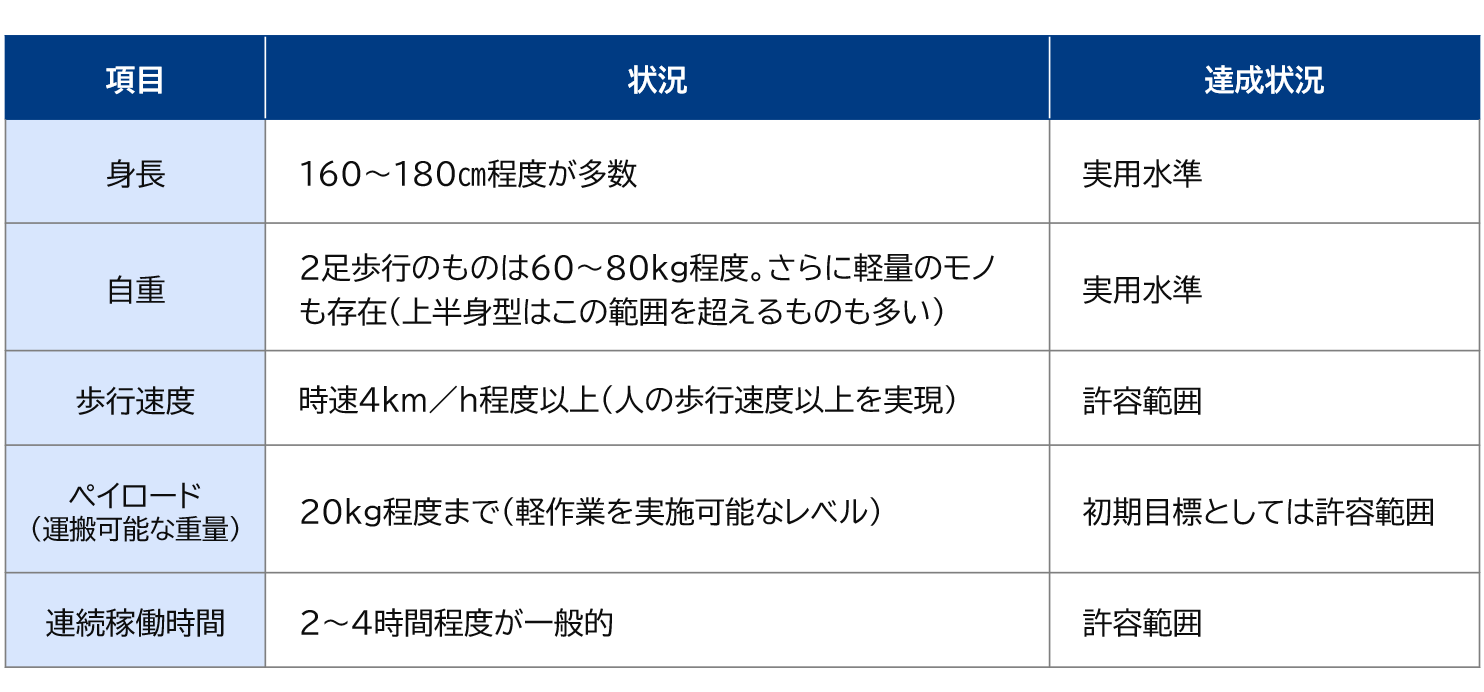
ヒューマノイドロボットの現在地として、主要な項目を図表3に整理しました。以下、ポイントを概説します。
身長:ヒューマノイド開発の初期から、人の身長と類似した大きさでした。これは、ヒューマノイドロボットが人の生活空間で支障なく活動することを目標にする上で、当然の数字になります。
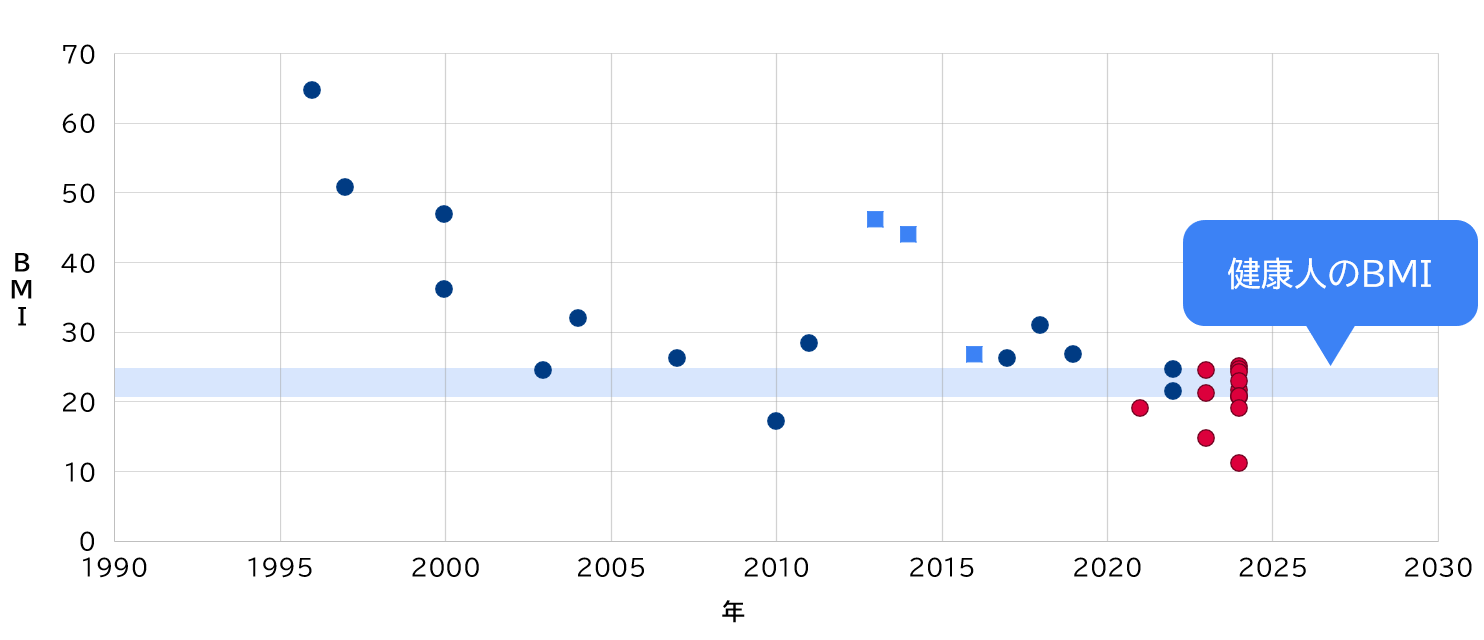
自重:自重については、開発の初期はかなり重いものとなっており、1990年代後半のものでは150kgを超えていました。以後、急速な軽量化が進み、2010年頃にはほぼ人間と同様な自重に至りました。現在では健康人のBMI(ボディ・マス・インデックス:体重kg÷(身長m)2)である22程度であることが当たり前になり、ロボットによっては11程度と、人をはるかに超える軽量化を達成したものも出ています。図表4に2足歩行ヒューマノイドロボットのBMIの推移を示します。
歩行速度:2足歩行タイプのものの歩行速度は、おおよそ4km/h以上に至っています。これは人の歩行速度に相当します。製品によってはこの3倍程度の速度で動けるものもありますので、仮にマラソンを行うと4時間以内で完走することになります(実際にはバッテリー面の制約のため現時点では完走できないと思われますが、ハーフマラソンを完走することは可能です)。
ペイロード(運搬可能な重量):多くのロボットは20kg程度までのものを運ぶことができるようです。持ち運び方により消費電力が大きく異なりますが、軽作業はこなせるレベルだといえます(細かい作業ができるわけではありません)。
連続稼働時間:搭載バッテリー容量やロボットの活動状態により大きく変化しますが、実用化を志向したものではカタログスペックが4時間程度となっています。
このように、現在のヒューマノイドロボットは、カタログスペック上はほぼ実用水準の基本スペックに達しているといえます。
身長:ヒューマノイド開発の初期から、人の身長と類似した大きさでした。これは、ヒューマノイドロボットが人の生活空間で支障なく活動することを目標にする上で、当然の数字になります。
自重:自重については、開発の初期はかなり重いものとなっており、1990年代後半のものでは150kgを超えていました。以後、急速な軽量化が進み、2010年頃にはほぼ人間と同様な自重に至りました。現在では健康人のBMI(ボディ・マス・インデックス:体重kg÷(身長m)2)である22程度であることが当たり前になり、ロボットによっては11程度と、人をはるかに超える軽量化を達成したものも出ています。図表4に2足歩行ヒューマノイドロボットのBMIの推移を示します。
歩行速度:2足歩行タイプのものの歩行速度は、おおよそ4km/h以上に至っています。これは人の歩行速度に相当します。製品によってはこの3倍程度の速度で動けるものもありますので、仮にマラソンを行うと4時間以内で完走することになります(実際にはバッテリー面の制約のため現時点では完走できないと思われますが、ハーフマラソンを完走することは可能です)。
ペイロード(運搬可能な重量):多くのロボットは20kg程度までのものを運ぶことができるようです。持ち運び方により消費電力が大きく異なりますが、軽作業はこなせるレベルだといえます(細かい作業ができるわけではありません)。
連続稼働時間:搭載バッテリー容量やロボットの活動状態により大きく変化しますが、実用化を志向したものではカタログスペックが4時間程度となっています。
このように、現在のヒューマノイドロボットは、カタログスペック上はほぼ実用水準の基本スペックに達しているといえます。
図表3 2足歩行ヒューマノイドロボットの現在の代表的なスペック
三菱総合研究所作成
図表4 2足歩行ヒューマノイドロボットのBMIの推移
三菱総合研究所作成
ヒューマノイドロボットの波及技術への備えを進めよ
それでは、現在のヒューマノイドロボットは広く実用になるレベルに至っているのでしょうか。残念ながら、必ずしもそのような状況ではありません。
基礎的なスペックは向上し実用域に達しつつありますが、安定性や確実性に課題が残っています。また、物体を操作する速度は一般に人よりも遅く、多くの産業用ロボットが持つ高速性や確実性、安定性にはまだ及びません。
特に把持部には改善課題が多く、人の手の持つ柔軟性には遠く及びません。また、複雑な操作を行うためのAI機能の多くは外部サーバーに依存しているため、ロボット本体に搭載されているAIのみでできることには限りがあります。
さらに、工場などで比較的限定された作業を行う際には、汎用的なロボットよりも目的に特化した専用ロボットの方が生産性も高く、経済性でも有利であるという事情もあります。
それでも日本企業としては、海外のヒューマノイドロボット開発の動きを静観することは危険です。ヒューマノイドロボットは、当面は産業用として専用化されたロボットを代替するようなコストパフォーマンスを持つことはないでしょう。しかしながら、ヒューマノイドロボット開発には巨額の研究開発投資が集まっており、柔軟なロボット基盤モデル、バーチャル開発環境の活用ノウハウ、柔軟性を増し、人と同じように柔軟なものから硬いものまで把持できるハンド部などの開発が大きく進展することが予想されます。これらの技術は特化型の専用ロボットの高度化のために容易に転用可能です。
ヒューマノイドロボット開発を通じて得られた技術によって付加価値が高まった専用ロボットや非ヒューマノイド型の汎用ロボットが市場投入されると、日本企業が得意とする産業用ロボットのマーケットシェアが大幅に低下するリスクがあります。「静観することは危険」と述べたのもそのためです。
このようなリスクに対抗するために、日本でも、今後広くニーズが高まると予想される要素技術(領域限定型の基盤モデルや柔軟な把持技術など)について、産学官による重点的な研究開発を進めていくことが望まれます※1。
基礎的なスペックは向上し実用域に達しつつありますが、安定性や確実性に課題が残っています。また、物体を操作する速度は一般に人よりも遅く、多くの産業用ロボットが持つ高速性や確実性、安定性にはまだ及びません。
特に把持部には改善課題が多く、人の手の持つ柔軟性には遠く及びません。また、複雑な操作を行うためのAI機能の多くは外部サーバーに依存しているため、ロボット本体に搭載されているAIのみでできることには限りがあります。
さらに、工場などで比較的限定された作業を行う際には、汎用的なロボットよりも目的に特化した専用ロボットの方が生産性も高く、経済性でも有利であるという事情もあります。
それでも日本企業としては、海外のヒューマノイドロボット開発の動きを静観することは危険です。ヒューマノイドロボットは、当面は産業用として専用化されたロボットを代替するようなコストパフォーマンスを持つことはないでしょう。しかしながら、ヒューマノイドロボット開発には巨額の研究開発投資が集まっており、柔軟なロボット基盤モデル、バーチャル開発環境の活用ノウハウ、柔軟性を増し、人と同じように柔軟なものから硬いものまで把持できるハンド部などの開発が大きく進展することが予想されます。これらの技術は特化型の専用ロボットの高度化のために容易に転用可能です。
ヒューマノイドロボット開発を通じて得られた技術によって付加価値が高まった専用ロボットや非ヒューマノイド型の汎用ロボットが市場投入されると、日本企業が得意とする産業用ロボットのマーケットシェアが大幅に低下するリスクがあります。「静観することは危険」と述べたのもそのためです。
このようなリスクに対抗するために、日本でも、今後広くニーズが高まると予想される要素技術(領域限定型の基盤モデルや柔軟な把持技術など)について、産学官による重点的な研究開発を進めていくことが望まれます※1。
※1:ロボット基盤モデルに関しては、最近、社団法人AIロボット協会が設立され、この中でロボット動作データの収集や国産ロボット基盤モデル自体の開発を進める活動が立ち上がり、国もこれを支援するという動きにある。他のコアとなる技術群に対しても同様の活動が進むことが期待される。
著者紹介
連載一覧
関連するナレッジ・コラム
-
 2026年10月19日【提言】AIロボティクスを「使いこなす」社会へ
-
 2026年10月16日フロンティア(宇宙・海洋・量子)への挑戦で世界はどう変わるか?
-
 2026年10月06日【提言】人の「心」をモデル化するAI
-
2026年10月01日自社固有技術を実装したフィジカルAIの開発・実装に向けて
-
2026年09月09日フィジカルAI搭載ロボットの積極的な活用を進めよう
-
2026年09月04日専門人材の共有ハブとしてのロボット・サービスプロバイダー
-
2026年09月04日フィジカルAI時代の新規事業としてのロボット・サービスプロバイダー
-
 2026年09月02日ドローン運航を支える新たな衛星通信技術D2C
もっと見る
閉じる