








ヒューマノイドロボットは、1台でさまざまな作業に対応することが期待されています。このためには、ロボットが人並みの柔軟な手先部を持つことが不可欠です。物理的に人並みの関節の複雑性を持つ人工ハンドは開発されていますが、信頼性や動作の柔軟性など、商品としての完成度は不十分です。また、価格の面からも課題があります。このコラムでは、人と同様な作業を実現するために必要な柔軟なハンド部開発の現状と展望を概観し、今後の高度化に向けて材料技術が果たす役割について展望します。
汎用ヒューマノイドロボット実現に欠かせない「ハンド技術」最新事情
ヒューマノイドロボット最前線(6)
タグから探す
2026年02月06日

ヒューマノイドロボット汎用化のカギは手先部の柔軟性
ヒューマノイドロボットは、人と同様の空間で、人が使う道具を使ったさまざまな作業に対応できることが期待されています※1。そこでカギとなるのが、人と同じように機能する2本の腕、特に手先部です。
われわれ人類は手先部の器用さの発達により、道具をつくり、火を扱い、生存競争を勝ち抜いてきました。柔軟で器用な手先部を獲得したことは人類にとって、大きな「脳」の獲得に匹敵する価値がありました。手先部の進化は自然言語を使えるようになるはるか以前から始まっており、ある意味、手先部の器用さを高めるために人類は脳の容積が増えたとさえ、見ることができます。
現在でも、人の肉体労働は柔軟で器用な手指の存在なしには成り立ちません。そのため、日常生活でさまざまな作業をこなす汎用ヒューマノイドロボット(フィジカルAGIの1形態とみなせます)の実現には、人の手指と同等の機能を有したハンド部の技術開発が必須になります。
われわれ人類は手先部の器用さの発達により、道具をつくり、火を扱い、生存競争を勝ち抜いてきました。柔軟で器用な手先部を獲得したことは人類にとって、大きな「脳」の獲得に匹敵する価値がありました。手先部の進化は自然言語を使えるようになるはるか以前から始まっており、ある意味、手先部の器用さを高めるために人類は脳の容積が増えたとさえ、見ることができます。
現在でも、人の肉体労働は柔軟で器用な手指の存在なしには成り立ちません。そのため、日常生活でさまざまな作業をこなす汎用ヒューマノイドロボット(フィジカルAGIの1形態とみなせます)の実現には、人の手指と同等の機能を有したハンド部の技術開発が必須になります。
「柔軟なロボットハンド」に求められる機能の工学的構成とは?
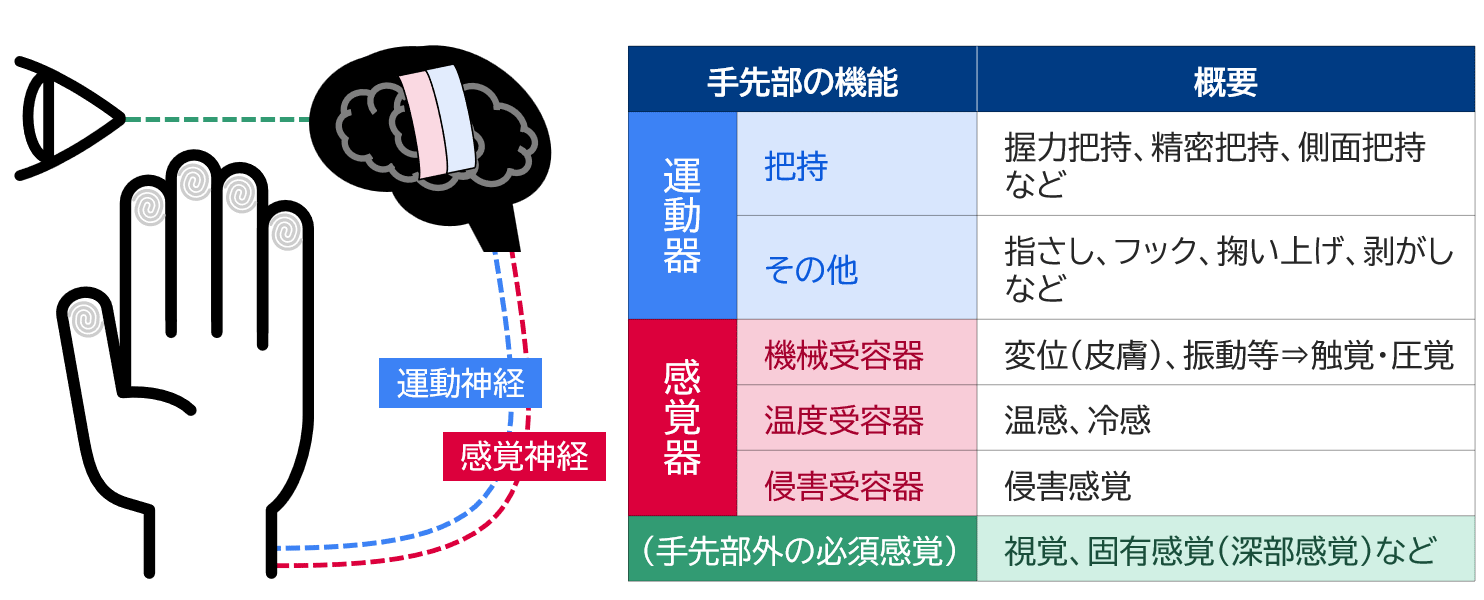
人の手先は運動器として環境に影響を及ぼしますが、加えて、感覚器としての機能も持っています。目や耳と異なり、物体に接触することでその性状をリアルな「肌感覚」として認識することができます。図表1に、手先部の持つ主要機能をまとめます。
図表1 人の手先部の主要機能
三菱総合研究所作成
このように、人の手先部は対象物の性状をリアルに認識し、かつ作用を加えるというきわめて重要な機能を持ちます。今回のコラムでは以後、運動器としての物体のマニピュレーション(把持)機能をいかにヒューマノイドのハンド部に工学的に実装するかに焦点を当て、補足的に感覚器の実装の可能性について検討します。
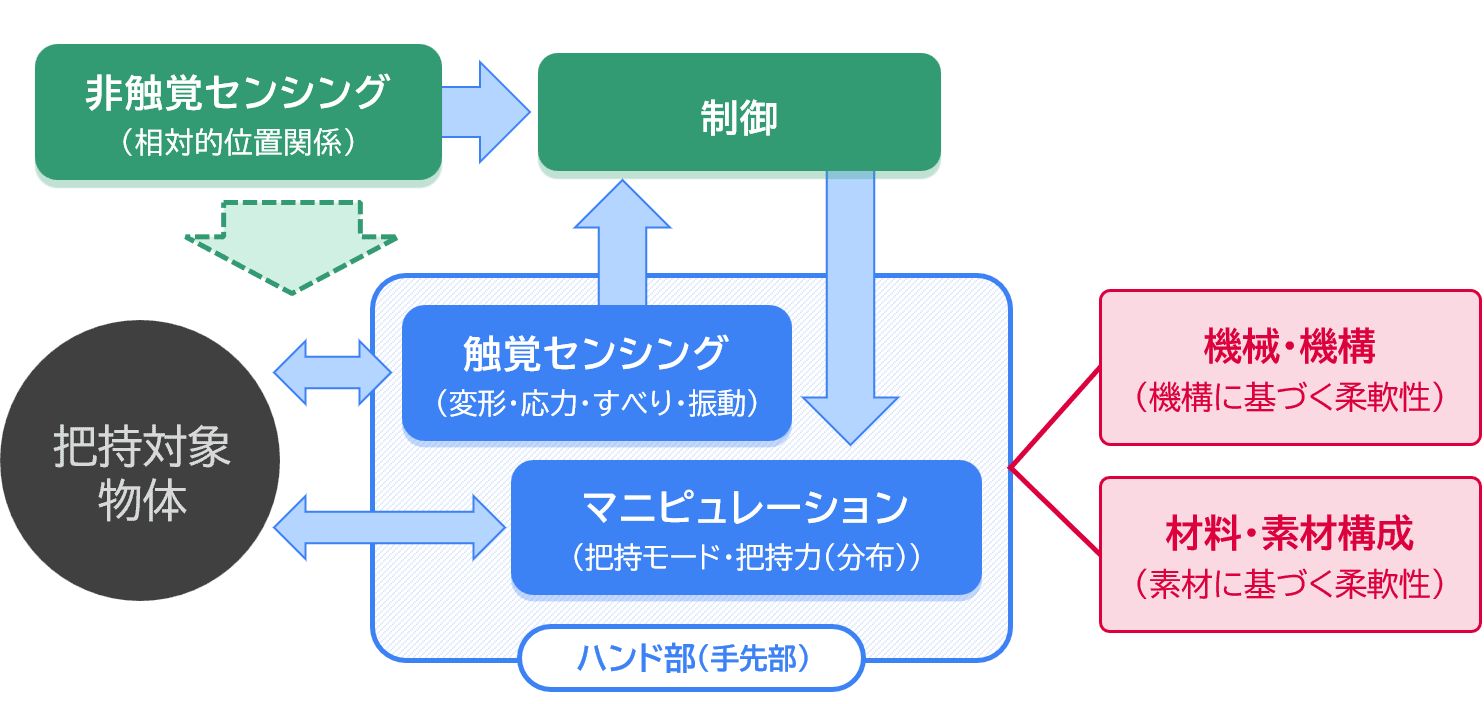
人が物体を把持する場合、視覚や深部固有感覚(肩や腕の位置を筋肉などの状態から推定する感覚)を使って物体と手先部の位置関係を調整した上で、手先部の触覚からのフィードバックを受けながら物体を把持し、操作します。これを工学的に実現する場合、図表2のようになります。
人が物体を把持する場合、視覚や深部固有感覚(肩や腕の位置を筋肉などの状態から推定する感覚)を使って物体と手先部の位置関係を調整した上で、手先部の触覚からのフィードバックを受けながら物体を把持し、操作します。これを工学的に実現する場合、図表2のようになります。
図表2 人の手先部の工学的構成
三菱総合研究所作成
器用な手先部の実現には、AIなどの活用による制御技術の高度化も重要ですが、何よりも手先部が高度に柔軟で器用であることが必須です。このことは、例えば、スキー用グローブを装着して針仕事をすることをイメージすれば容易に想像がつきます。AIがいくら精緻な動作を指示できても、指先がそれに対応したきめ細かい動きができなければどうにもならないのです。
人間の手先の柔軟性とは、「把持動作が器用で柔らかく、目的に応じて精緻な動きができること」と、「手先部自体が柔らかで対象物に適応できること」の2つを意味しています。そのため、人工ハンドの手先部の柔軟性を考える場合も、機械・機構の柔軟性と材料・素材構成の柔軟性の両面を考慮する必要があります。まず、機械・機構の柔軟性に関連した開発・実用化の動向を概観します。
人間の手先の柔軟性とは、「把持動作が器用で柔らかく、目的に応じて精緻な動きができること」と、「手先部自体が柔らかで対象物に適応できること」の2つを意味しています。そのため、人工ハンドの手先部の柔軟性を考える場合も、機械・機構の柔軟性と材料・素材構成の柔軟性の両面を考慮する必要があります。まず、機械・機構の柔軟性に関連した開発・実用化の動向を概観します。
機械・機構面の開発・実用化の動向
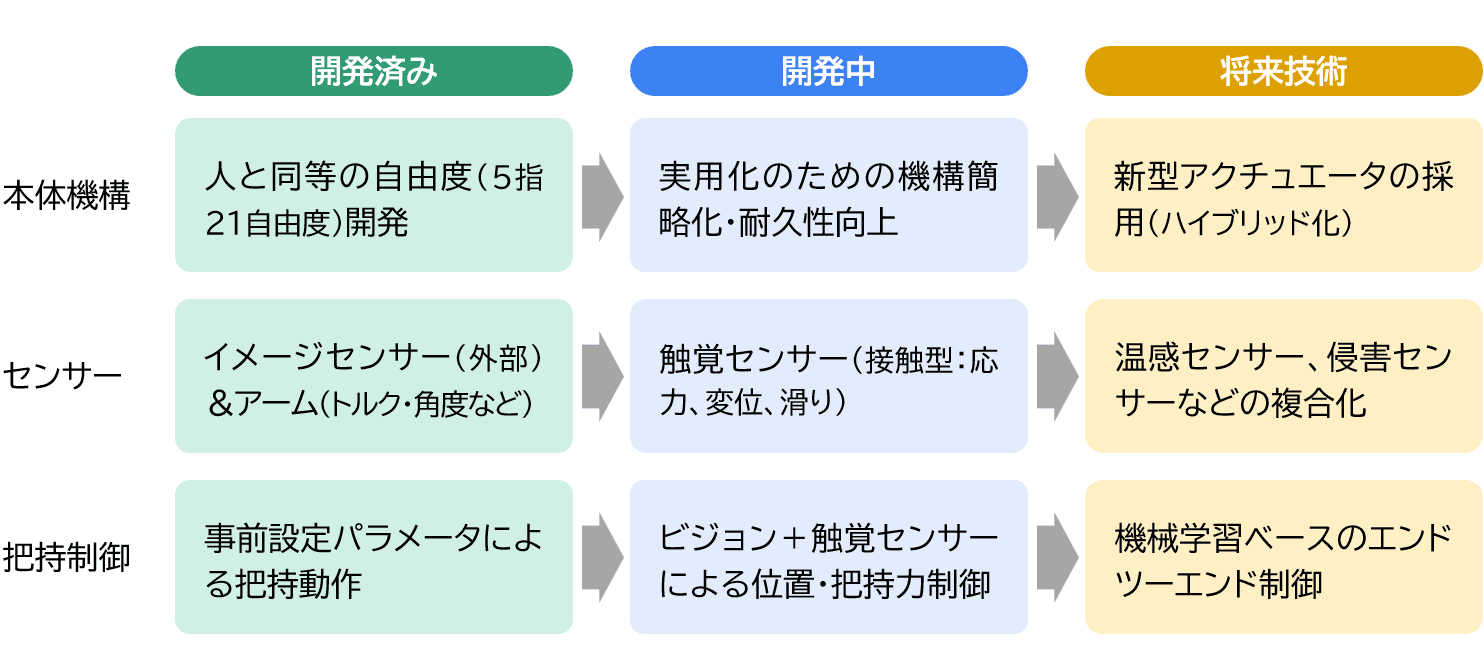
図表3は、手先部の機械・機構面の開発・実用化の流れを示したものです。本体機構、センサー、把持制御に分けて、それぞれの技術進度を「開発済み」(技術・手法として確立され、商業製品が存在)、「開発中」(一部上市されているが実用化に向けた開発が中心)、「将来技術」(技術自体が研究開発段階)という3段階で整理してまとめています。
図表3 手先部の機械・機構面の開発の流れ
三菱総合研究所作成
本体機構に関しては、人並みの自由度(21自由度)の手先部を持った商品はすでにかなり前から存在しています※2。しかしながら高価で機構が複雑であること、重量も重いことなどから、実用品として広く使われるには至っていません。現在は、柔軟性を犠牲にせずに必要最小限の構成にするため、手指の数の削減※3、関節の数の削減※4、シナジー制御などによる省モーター化※5などが試みられています。将来は、リニアモーターや非在来型のアクチュエータデバイスなどの部分活用を伴う、ハイブリッド化による高機能化が期待されます。
センサーに関して、以前は把持物体との接触部にはセンサーは使われず、接触圧力などの触覚情報は活用されていませんでした。外部に設置したイメージセンサーと、ロボットアーム部のトルクセンサーなどを併用して、把持物体と手先部の位置関係を把握することにとどまっていたのです。しかし最近では、触覚センサーによる触覚フィードバックが実装されつつあります※6。また、平均的な接触圧力ではなく、手先部の複数点での圧力分布を検出し、すべりの有無などを把握するための技術開発※7も進んでいます。今後は、これらの技術の高度化に加え、温感センサーや侵害センサーなどの複合化により、人の手先部の機能への類似性を高める開発が進むと期待されます。
把持制御に関しては、過去はあらかじめ決められたプログラム制御がほとんどでした。最近では、視覚言語行動モデル(VLAモデル)などにより手先部を物体近傍に持っていき、触覚センサーで把持力を調整しながら物体を操作する位置・触覚フィードバックなどが実用化されつつあります。これにより、卵などの割れやすい物体をソフトにつかむことができるようになります。現時点では触覚部と全体の制御部はそれぞれ独立したモジュールとして実装されることが多いですが、将来は、大規模な触覚情報と視覚言語モデルを統合したエンドツーエンドな把持制御技術への展開が期待されます。
なお、この図で「開発中」とした技術群が現実的な価格で実用化されると、初めて汎用といえる手先部が実現するといえます。この段階に至るまでには5~10年程度が必要だと思われます(主に量産化による価格低下に要する期間の見積もりに基づいたものです)。現実的な価格での実用化を機に、初期段階の汎用ヒューマノイドロボットの普及が始まるでしょう。
センサーに関して、以前は把持物体との接触部にはセンサーは使われず、接触圧力などの触覚情報は活用されていませんでした。外部に設置したイメージセンサーと、ロボットアーム部のトルクセンサーなどを併用して、把持物体と手先部の位置関係を把握することにとどまっていたのです。しかし最近では、触覚センサーによる触覚フィードバックが実装されつつあります※6。また、平均的な接触圧力ではなく、手先部の複数点での圧力分布を検出し、すべりの有無などを把握するための技術開発※7も進んでいます。今後は、これらの技術の高度化に加え、温感センサーや侵害センサーなどの複合化により、人の手先部の機能への類似性を高める開発が進むと期待されます。
把持制御に関しては、過去はあらかじめ決められたプログラム制御がほとんどでした。最近では、視覚言語行動モデル(VLAモデル)などにより手先部を物体近傍に持っていき、触覚センサーで把持力を調整しながら物体を操作する位置・触覚フィードバックなどが実用化されつつあります。これにより、卵などの割れやすい物体をソフトにつかむことができるようになります。現時点では触覚部と全体の制御部はそれぞれ独立したモジュールとして実装されることが多いですが、将来は、大規模な触覚情報と視覚言語モデルを統合したエンドツーエンドな把持制御技術への展開が期待されます。
なお、この図で「開発中」とした技術群が現実的な価格で実用化されると、初めて汎用といえる手先部が実現するといえます。この段階に至るまでには5~10年程度が必要だと思われます(主に量産化による価格低下に要する期間の見積もりに基づいたものです)。現実的な価格での実用化を機に、初期段階の汎用ヒューマノイドロボットの普及が始まるでしょう。
材料・素材構成への期待:日本の優位性の発揮へ
次に、材料・素材構成の柔軟性に関連した開発について概観します。これまでのロボットは、耐久性の観点から、金属などの剛体材料でつくられたものが中心でした。人や物体との柔軟な接触に当たっては、指先に弾性ゴムパッドをつける、樹脂やニットでロボット本体をカバーするなど、剛体材料の表面に軟質材料を用いた対応が主流です※8。一方で、軟質材料でロボットをつくる試みもなされてきました。柔軟な材料・素材構成でつくられたロボットは主にソフトロボットと呼ばれ※9、その物的特性と外部環境の相互作用により、ある種のダイナミクスがあれば精密に制御せずとも適切に動くことができます。持つものや環境に合わせて自ら変形できるので、対象物を傷つけないやさしい接触が可能です。
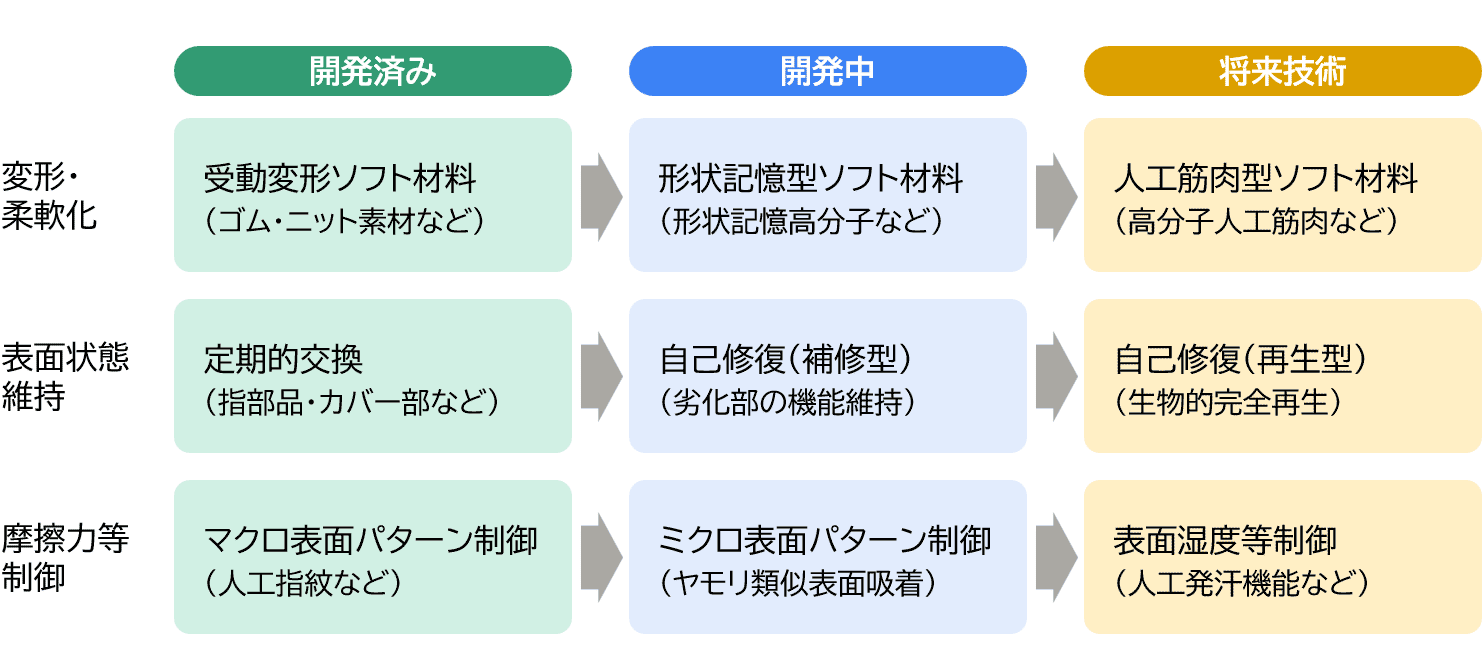
図表4に、手先部の素材・材料構成の開発・実用化の流れを示しました。図表3と同様に、「開発済み」「開発中」「将来技術」の3段階に分けて記載しています。変形、表面状態維持、摩擦のいずれの要素についても、受動から能動・自律へと高度化が進むと見られます。
図表4に、手先部の素材・材料構成の開発・実用化の流れを示しました。図表3と同様に、「開発済み」「開発中」「将来技術」の3段階に分けて記載しています。変形、表面状態維持、摩擦のいずれの要素についても、受動から能動・自律へと高度化が進むと見られます。
図表4 素材・材料構成の開発の流れ
三菱総合研究所作成
短期的には、外部刺激によって受動的に変形する、交換可能な表面材の利用が中心になります。中期的には、変形を元に戻せる形状記憶材料や自ら損傷を補修する自己修復材料など、能動的な機能を備えた素材研究が進んでいます。さらに長期的には、人工筋肉型の変形材料や、生物のように損傷を再生する材料など、材料そのものがインテリジェンスを持つことが期待されます。また摩擦機能についても、人工指紋のような構造起因の受動的な摩擦※10から、静電吸着など外部刺激により摩擦特性を切り替える能動的な材料※11、さらに人工発汗など自律的に摩擦を最適化するスマート材料へと、段階的な高度化が進むと見られます。
これまでハンド部は、決まった作業を目的に、人並みの自由度を正確に制御することを目指した開発が中心でした。しかし、今後は実環境の不確実性への適応が必要となり、制御パラメータを削減しつつ多様な物体に適応するアプローチが求められます。主要な制御はAIで行いつつ、知的機能を備えた柔軟材料・素材構成を「フィジカルインテリジェンス」として補助的に活用し、その特性を利用することで、ロボットの軽量化や高速化、動作安定性につながります。
以上のように、人のように柔軟なハンド部を実現するには、「機械・機構」と「材料・素材構成」の双方の柔軟性の高度化が求められます。ただし機械・機構面では、設計情報のオープン化や部品調達の平準化が進み、国際的な差別化は困難になりつつあります。一方で、材料・素材面では、特殊な機能性や耐久性を付与した機能材は模倣も数値化も難しいため、差別化を図れる領域であり、日本の得意分野でもあります。日本がこうした材料を生み出すとともに、その特性をうまく取り入れた機械学習を早期に確立し、実データ蓄積でも先行できれば、他国が模倣しにくいコア技術の形成につながり、ヒューマノイド用ハンド部の開発において国際的な優位性を確保できると考えます。
これまでハンド部は、決まった作業を目的に、人並みの自由度を正確に制御することを目指した開発が中心でした。しかし、今後は実環境の不確実性への適応が必要となり、制御パラメータを削減しつつ多様な物体に適応するアプローチが求められます。主要な制御はAIで行いつつ、知的機能を備えた柔軟材料・素材構成を「フィジカルインテリジェンス」として補助的に活用し、その特性を利用することで、ロボットの軽量化や高速化、動作安定性につながります。
以上のように、人のように柔軟なハンド部を実現するには、「機械・機構」と「材料・素材構成」の双方の柔軟性の高度化が求められます。ただし機械・機構面では、設計情報のオープン化や部品調達の平準化が進み、国際的な差別化は困難になりつつあります。一方で、材料・素材面では、特殊な機能性や耐久性を付与した機能材は模倣も数値化も難しいため、差別化を図れる領域であり、日本の得意分野でもあります。日本がこうした材料を生み出すとともに、その特性をうまく取り入れた機械学習を早期に確立し、実データ蓄積でも先行できれば、他国が模倣しにくいコア技術の形成につながり、ヒューマノイド用ハンド部の開発において国際的な優位性を確保できると考えます。
※1:前編 ヒューマノイドロボットへの期待:社会実装される5つの意義(AIロボティクスと共生する未来社会 2025年6月9日)
※2:Shadow Robotics(英国)
https://shadowrobot.com/(閲覧日:2026年1月16日)
※3:Shadow Robotics(英国)
https://shadowrobot.com/
※4:Linkerbot(中国)
https://www.linkerbot.cn/
※5:qbrobotics(イタリア)
https://qbrobotics.com/
※6:Magic lab(中国)
https://www.magiclab.top/
※7:Unitree DEX5-1(中国)
https://www.unitree.com/Dex5-1(閲覧日:2026年1月16日)
※8:HONDA ASIMO(日本)
https://global.honda/jp/
SCHUNK SVH(ドイツ)
https://schunk.com/
※9:明確な定義は定まっていない。
※10:ニッタ SOFTmatics(日本)
https://www.nitta.co.jp/
※11:OnRobot社 粘着グリッパー Gecko SP(日本)
https://www.fa.omron.co.jp/
著者紹介

連載一覧
関連するナレッジ・コラム
-
 2026年10月19日【提言】AIロボティクスを「使いこなす」社会へ
-
 2026年10月16日フロンティア(宇宙・海洋・量子)への挑戦で世界はどう変わるか?
-
 2026年10月06日【提言】人の「心」をモデル化するAI
-
2026年10月01日自社固有技術を実装したフィジカルAIの開発・実装に向けて
-
2026年09月09日フィジカルAI搭載ロボットの積極的な活用を進めよう
-
2026年09月04日専門人材の共有ハブとしてのロボット・サービスプロバイダー
-
2026年09月04日フィジカルAI時代の新規事業としてのロボット・サービスプロバイダー
-
 2026年09月02日ドローン運航を支える新たな衛星通信技術D2C
もっと見る
閉じる