








現在製品化されているヒューマノイドロボットは、情報通信を用いた外部サーバーの助けを借りて自律的な動作を実現しています。しかし現実の利用環境では、常に通信環境が安定するとは限らないため、実用的なロボットは通信環境が悪化しても安定した動作を行えなければいけません。このための最大の改善要素は、情報処理ハードウエアのエネルギー効率の向上です。情報処理ハードウエアの技術進展速度から見ると、2035年頃にはクリティカルな条件をクリアできる可能性があります。
情報処理技術から見るヒューマノイドロボット実用化の展望
ヒューマノイドロボット最前線(3)
タグから探す
2025年07月01日

実用的なヒューマノイドロボットに望まれる主要要素
等身大、2足歩行型のヒューマノイドロボットには、人が共存する日常環境で人と同じように自律的に活動することが求められます。このためには、内蔵バッテリーの電力の範囲で、周囲の状況を認識した上で適切な動作を一定時間行えなければなりません。加えて、人が活動する空間で動作するためには、自重も人と同等であることが望まれます※1。
このような制限により、2足歩行型ヒューマノイドロボットの実用化を検討する際には、バッテリー、モーター、情報処理(AI)のエネルギーバランスを考える必要があります。
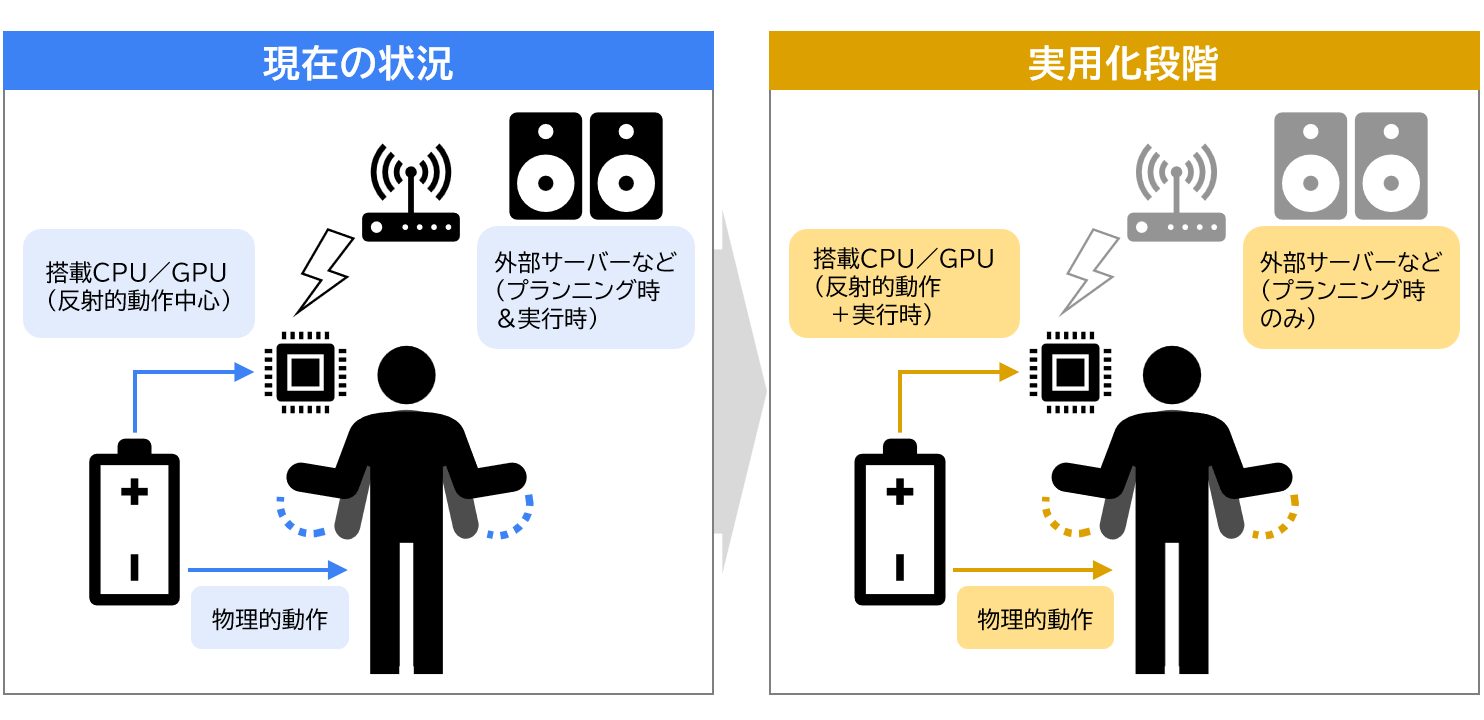
図表1(左)は現在のヒューマノイドロボットについてバッテリー、モーター、情報処理の関係を示した図です。この図で示したように、現在のヒューマノイドロボットは完全に自律しているわけではありません。姿勢制御などの反射的動作関連の制御はロボットに搭載された情報処理ユニットが対応しますが、複雑な動作のプランニングや、実行時の柔軟な動作修正などの高次の思考はもっぱら外部のサーバーに依存しているのです。このような処理の分担は、サーバーとヒューマノイドロボットとの間の通信環境が安定している場合には正常に動作しますが、実用環境は、この限りではありません※2。
このため、実用的なヒューマノイドロボットは、図表1(右)のように、外部サーバーへの依存関係を減らし、搭載CPU/GPUで多くの処理を行えるようにならなければなりません。
次節では、この検討に先立ち、他の主要要素であるバッテリーとモーターについて、エネルギー的観点から見た将来動向をまとめます。
このような制限により、2足歩行型ヒューマノイドロボットの実用化を検討する際には、バッテリー、モーター、情報処理(AI)のエネルギーバランスを考える必要があります。
図表1(左)は現在のヒューマノイドロボットについてバッテリー、モーター、情報処理の関係を示した図です。この図で示したように、現在のヒューマノイドロボットは完全に自律しているわけではありません。姿勢制御などの反射的動作関連の制御はロボットに搭載された情報処理ユニットが対応しますが、複雑な動作のプランニングや、実行時の柔軟な動作修正などの高次の思考はもっぱら外部のサーバーに依存しているのです。このような処理の分担は、サーバーとヒューマノイドロボットとの間の通信環境が安定している場合には正常に動作しますが、実用環境は、この限りではありません※2。
このため、実用的なヒューマノイドロボットは、図表1(右)のように、外部サーバーへの依存関係を減らし、搭載CPU/GPUで多くの処理を行えるようにならなければなりません。
次節では、この検討に先立ち、他の主要要素であるバッテリーとモーターについて、エネルギー的観点から見た将来動向をまとめます。
図表1 実用的なヒューマノイドロボットを考える際に考慮すべき主要要素
三菱総合研究所作成
実用化のカギとなるバッテリーとモーターの技術展望
まず、バッテリーに関する将来展望をまとめます。
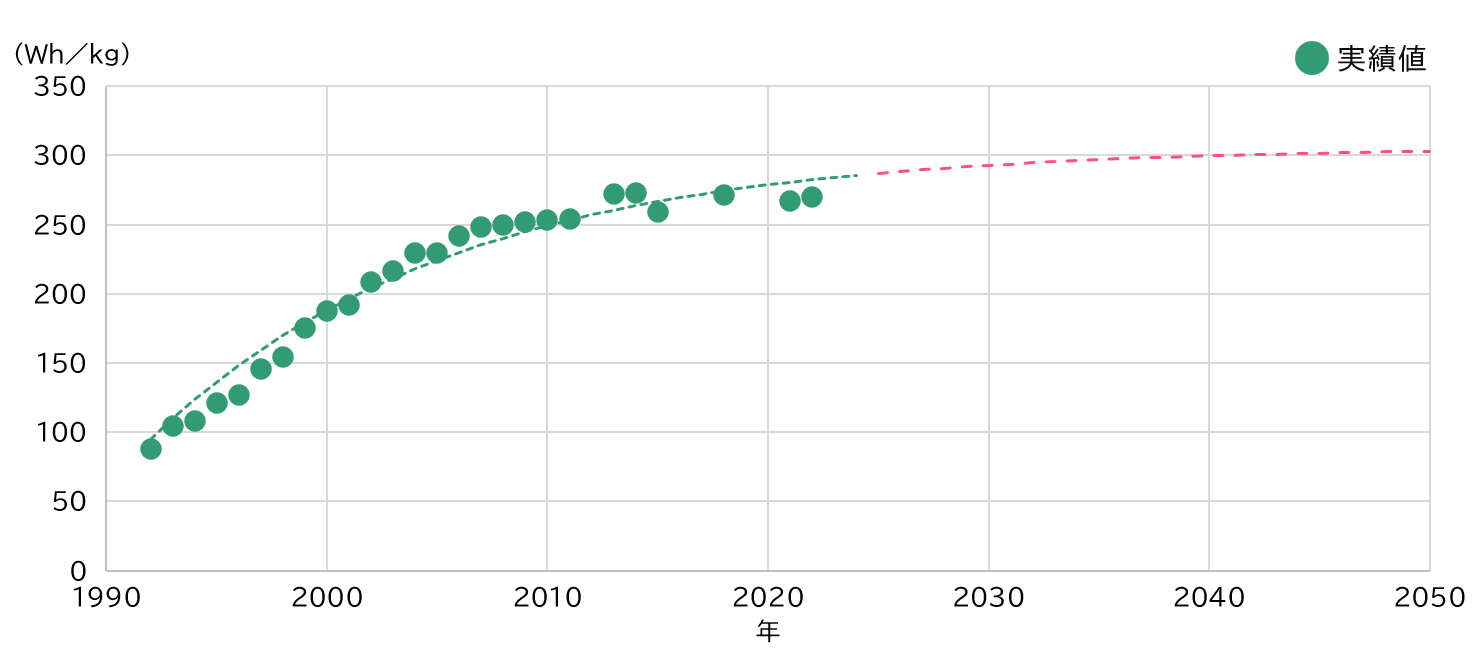
図表2は、ロボット用バッテリーの主流であるリチウムイオン電池の重量エネルギー密度※3の推移を示したものです。この推移のトレンドを見ると、今後の性能向上余地はあまり大きくないことが分かります。よほどの技術的飛躍※4がない限り、今後とも、現在のバッテリーと大差ない重量エネルギー密度のものが使用されると考えられます。
図表2は、ロボット用バッテリーの主流であるリチウムイオン電池の重量エネルギー密度※3の推移を示したものです。この推移のトレンドを見ると、今後の性能向上余地はあまり大きくないことが分かります。よほどの技術的飛躍※4がない限り、今後とも、現在のバッテリーと大差ない重量エネルギー密度のものが使用されると考えられます。
図表2 リチウムイオン電池(液系)の重量エネルギー密度の推移予測
出所:各種資料を基に三菱総合研究所作成
次に、モーターの将来動向を展望します。
モーターにはさまざまな形状のものがあり※5、ヒューマノイドロボット用として将来どのタイプが優勢になるかは現時点では明確ではありません。将来動向を検討する上で、ここではエネルギー変換効率に注目しました。
その指標としてモーターの電力変換効率※6を見ると、すでにかなり良好な水準に達しており、数100W程度の出力のものでも80%程度※7の商品が存在します。この実績および損失の原理的な制限から考えると、将来的なモーターの電力変換効率の改善余地はたかだか数%程度しかありません※8。ロボットの動作可能時間は将来も現在と大差ないレベルにあると考えてよさそうです。
モーターにはさまざまな形状のものがあり※5、ヒューマノイドロボット用として将来どのタイプが優勢になるかは現時点では明確ではありません。将来動向を検討する上で、ここではエネルギー変換効率に注目しました。
その指標としてモーターの電力変換効率※6を見ると、すでにかなり良好な水準に達しており、数100W程度の出力のものでも80%程度※7の商品が存在します。この実績および損失の原理的な制限から考えると、将来的なモーターの電力変換効率の改善余地はたかだか数%程度しかありません※8。ロボットの動作可能時間は将来も現在と大差ないレベルにあると考えてよさそうです。
搭載CPU/GPUの技術進展から推測する自律駆動の実現時期
バッテリーの充電容量やモーターの電力効率が大きく変化しない状況で、実用的な連続駆動時間を考えると、搭載CPU/GPUで消費できる電力は50~80W程度と考えられます※9。つまり、この制約の中での自律動作を処理できるようにならなくてはいけません。
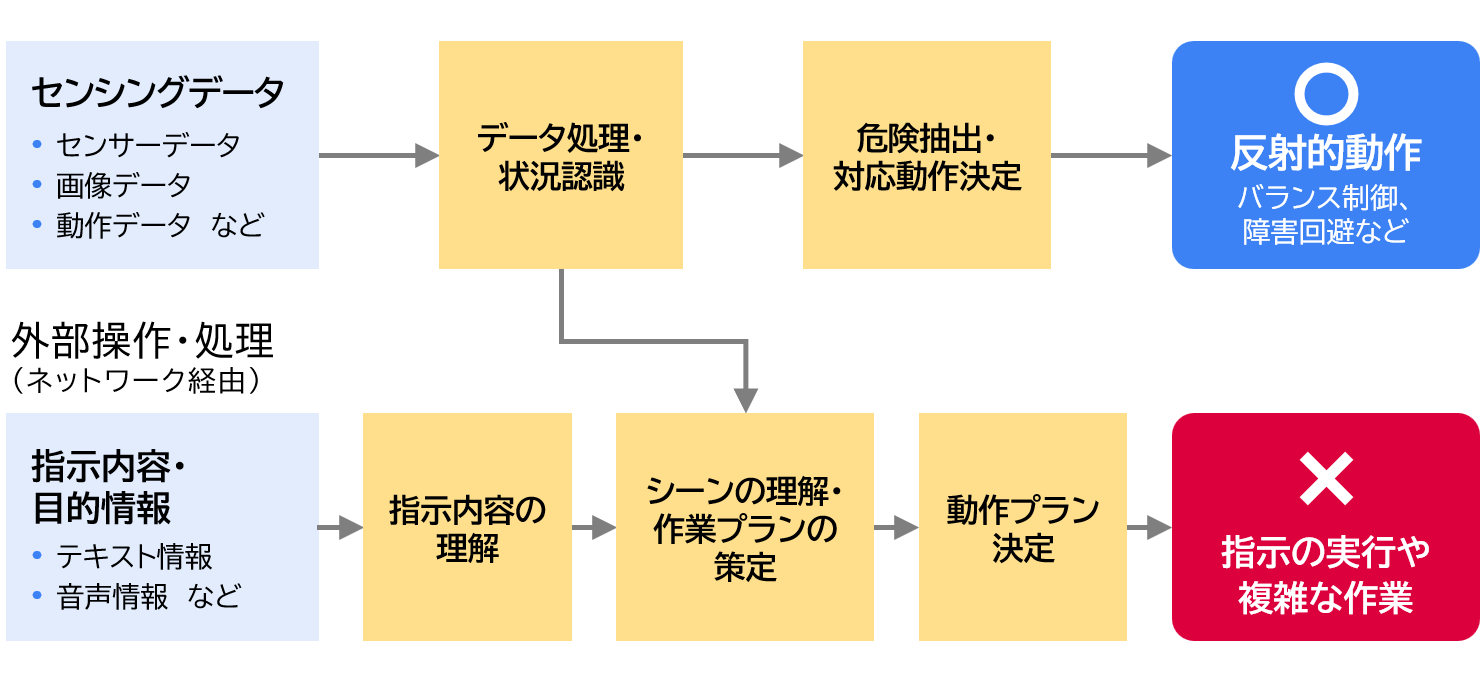
ヒューマノイドが自律動作するために求められるシステム構成の例と、現状のヒューマノイド単体でできることを図表3に整理しました。指示の実行や複雑な作業を外部のサーバーに頼っている理由は、この能力には指示内容の理解や周りの環境の理解、それらを踏まえたプランの作成など高度な情報処理がたくさん求められ、そのための消費電力が非常に大きくなるためです。
ヒューマノイドが自律動作するために求められるシステム構成の例と、現状のヒューマノイド単体でできることを図表3に整理しました。指示の実行や複雑な作業を外部のサーバーに頼っている理由は、この能力には指示内容の理解や周りの環境の理解、それらを踏まえたプランの作成など高度な情報処理がたくさん求められ、そのための消費電力が非常に大きくなるためです。
図表3 自律動作に求められるシステム構成の例とヒューマノイド単体でできること
出所:Chips Etc., “Tesla "Optimus" Robot”, ProX PC, “Tesla Bot Optimus – a General-purpose Humanoid Robot”, AT PARTNERS「ホームロボティクスの1X、家庭用ヒューマノイドロボットを2025年に数百世帯で試験導入へ」などを基に三菱総合研究所作成
https://www.chipsetc.com/tesla-optimus-robot.html(閲覧日:2025年6月27日)
https://www.proxpc.com/blogs/tesla-bot-optimus-a-general-purpose-humanoid-robot(閲覧日:2025年6月27日)
https://www.atpartners.co.jp/ja/news/2025-03-24-home-robotics-1x-to-test-home-humanoid-robots-in-hundreds-of-households-by-2025(閲覧日:2025年6月27日)
https://www.chipsetc.com/
https://www.proxpc.com/
https://www.atpartners.co.jp/
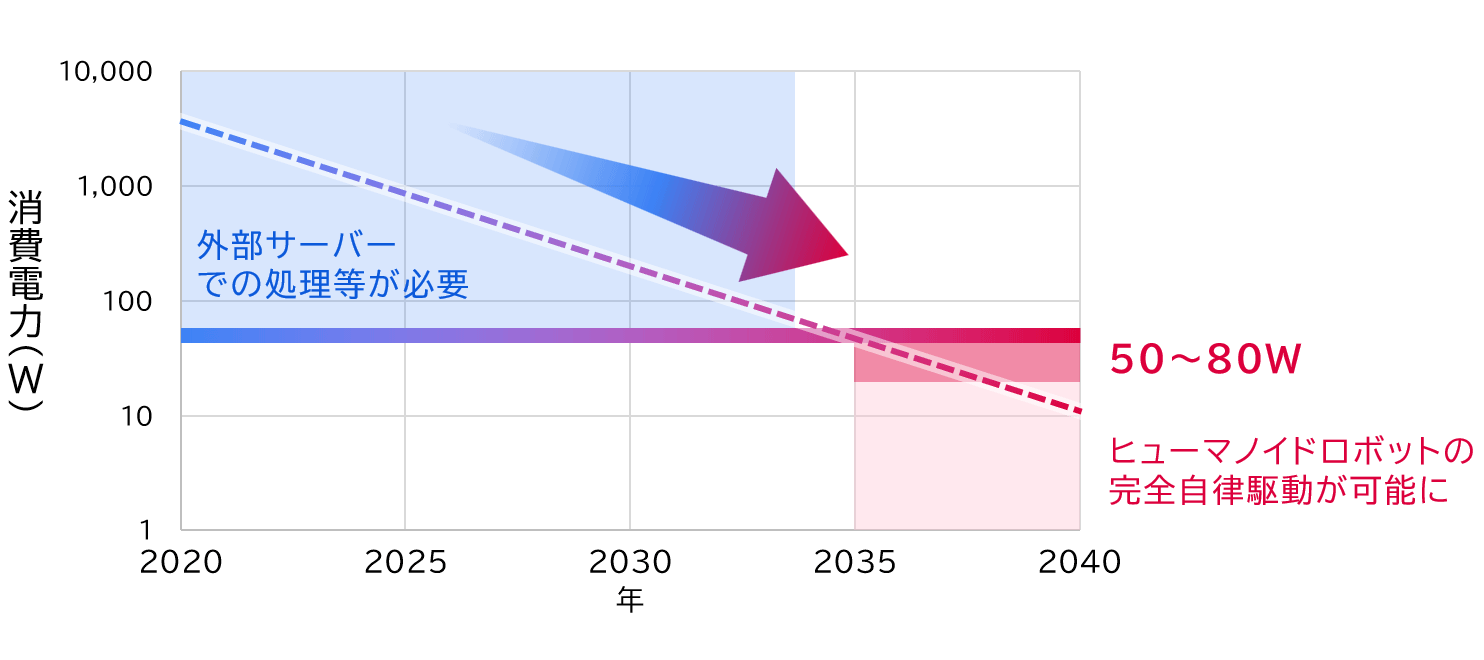
このような情報処理に必要な消費電力は、自動運転車から概算することができます。初期の自動運転レベル4のシステムは、図表3の構成と類似し、2020年頃のCPU/GPU構成で消費電力は2,800W程度も必要となります※10。そのため、ヒューマノイド内での電力制約の中で自律動作を行うためには、搭載するCPU/GPUの電力効率の大幅な改善が求められます。ただし、情報処理ハードウエアの技術進展は非常に速いです。半導体技術ロードマップ(International Roadmap for Devices and Systems)などを基に、完全自律動作に必要な情報処理ハードウエアの消費電力の推移を試算しました(図表4)※11。この試算からは10~15年先には、ヒューマノイドに搭載できるCPU/GPUの消費電力(50~80W)で自律動作できる時期が来るであろうことが予見できます。
図表4 自律動作に必要な情報処理ハードウエアの消費電力の見積り
出所:IEEE IRDS™, “International Roadmap for Devices and Systems (IRDS™) 2022 Edition”や各社ウェブサイトを基に三菱総合研究所作成
ヒューマノイドロボットに限らない日本でのAIロボット活用像
自律動作を実現する情報処理ハードウエアの省電力化は、ヒューマノイドロボットの普及に貢献するだけではありません。ヒューマノイドロボットのような汎用的な自律動作を実現する途中で、そこまで高度な自律機能が求められないロボットの自律化も実現します。例えば、これまで安定した通信環境を構築できる工場内などのみで使われてきた自律型搬送ロボットを、災害地区のような通信環境のない環境でも利用できるようになります。また、現在では人が操作している点検機器や建築機器などの自動化による効率化が進みます。つまり、ヒューマノイドロボットの技術進展をうまく取り入れることで、既存のロボットに知能を付与することや、特定の機能を持つAIロボットの活動領域を拡大することが可能となります。
特に日本は人手不足に代表されるさまざまな社会課題に、他国に先んじて直面します。ヒューマノイドロボットのような汎用的な作業ができるロボットでなくても、社会で活用できる機会が豊富にあります。こうした機会をしっかり見極めて日本でいち早く活用していくことで、多くの国が今後直面する課題解決に向けて、AIロボットを融合した社会システムを先行して構築できるでしょう。それは日本の価値を高めることにもつながります。
特に日本は人手不足に代表されるさまざまな社会課題に、他国に先んじて直面します。ヒューマノイドロボットのような汎用的な作業ができるロボットでなくても、社会で活用できる機会が豊富にあります。こうした機会をしっかり見極めて日本でいち早く活用していくことで、多くの国が今後直面する課題解決に向けて、AIロボットを融合した社会システムを先行して構築できるでしょう。それは日本の価値を高めることにもつながります。
※1:現在のヒューマノイドロボットは身長、自重はほぼ人と同程度のレベルにあり、連続稼働時間も2~4時間と、実用レベルに達していることは、以下コラムで示しました。
加速するヒューマノイドロボット開発の背景と現在地 ヒューマノイドロボット最前線(2)(AIロボティクスと共生する未来社会 2025.6.9)
※2:通信環境の問題でロボットの動作が不調になることは頻繁に見受けられます。
※3:2足歩行ヒューマノイドロボットは総重量が人の体重程度に制限されるため、重量エネルギー密度(単位重量当たりの貯蔵電力量)が指標になります。
※4:全固体化が成功し、かつ、金属リチウム負極を実用的に使えるようになっても、現在のリチウムイオン電池と比べ、実効的な重量エネルギー密度は5割増し程度(350Wh/kg程度)の改善に留まると予想されます。技術的飛躍には空気電池や多価カチオン電池など、抜本的な材料系構成の変更が必要になります。
※5:回転型とリニア型の大区分に加え、部品の構成や減速機との統合構造など、さまざまなモーターが開発されています。
※6:消費電力に対する力学的なエネルギーの比率。
※7:高効率化が達成されている1kW以上のモーターの場合、95%程度の高効率製品が存在します。また、リニアモーターの場合は若干変換効率が劣りますが、それでも70~75%のものが商品化されています。
※8:動作時の衝撃緩和構造などを組み込むとエネルギー回生機構を設けても損失が大きくなるため、エネルギー変換効率はむしろ悪化する場合が多いです。
※9:多くのヒューマノイドロボットには、総電力容量が2,000~2,500Wh程度のバッテリーが搭載されており、4時間の動作を想定する場合、消費電力はおよそ500~600Wに抑えなければなりません。通常、モーターには400~500W程度が必要であるため、CPU/GPUや各種センサーなどの電子機器に配分できるのは約100Wとなります。
イメージセンサーや慣性計測装置(IMU)など、一般的なセンサーの消費電力は数W程度ですが、複数搭載することからセンサー群全体の消費電力は約20Wほどと見積もられます。したがって、残りの80W程度がCPU/GPUへの消費電力として考えられます。
実際のケースとして、TeslaのOptimusやApptronikのApolloといった代表的なヒューマノイドロボットでは、CPU/GPUの消費電力は50~80W程度に抑えられています。バッテリーやモーターのエネルギー効率が変わらない限り、このような制約は避けられません。
※10:ヒューマノイドの汎用的な自律動作に必要な情報処理の電力は開示されていないため、システム構成が類似する自動運転レベル4相当(自動車の自律動作)の演算性能が求められるとし、その演算性能で消費される電力量を試算しました。S. Liu, J. Tang, Z. Zhang and J. -L. Gaudiot, “Computer Architectures for Autonomous Driving”, in Computer, vol. 50, no. 8, pp. 18-25, 2017, doi: 10.1109/MC.2017.3001256. を基に三菱総合研究所の解釈で試算しました。
※11:演算性能は注釈10相当が必要と仮定し、演算ハードウエアの技術進展による消費電力の変化を試算しました。その結果、ヒューマノイド内での消費電力として許容される消費電力(50~80W)となる時期を自律動作可能な時期と推定しました。演算ハードウエアとしては複数の半導体チップを先端パッケージ技術により組み合わせたハードウエアを想定し、電力効率の向上に向けたコア技術としては半導体チップの微細化、先端パッケージ技術での配線密度の向上などの技術推移を想定しました。
著者紹介

連載一覧
関連するナレッジ・コラム
-
 2026年10月19日【提言】AIロボティクスを「使いこなす」社会へ
-
 2026年10月16日フロンティア(宇宙・海洋・量子)への挑戦で世界はどう変わるか?
-
 2026年10月06日【提言】人の「心」をモデル化するAI
-
2026年10月01日自社固有技術を実装したフィジカルAIの開発・実装に向けて
-
2026年09月09日フィジカルAI搭載ロボットの積極的な活用を進めよう
-
2026年09月04日専門人材の共有ハブとしてのロボット・サービスプロバイダー
-
2026年09月04日フィジカルAI時代の新規事業としてのロボット・サービスプロバイダー
-
 2026年09月02日ドローン運航を支える新たな衛星通信技術D2C
もっと見る
閉じる