








AIロボティクスの活用に向け、オープンな汎用基盤モデルの整備が進みつつあるが、それだけでは産業用途では十分でない。特に非定型・接触作業が多い領域では、用途や環境を踏まえたハードウエアと追加学習が不可欠である。今回のコラムでは、日本として実現すべき実環境対応のプラットフォーム設計について提案する。これは単なるソフトウエア基盤ではなく、データ取得、モデル構築、ハード構成を統合した仕組みであり、協調領域と競争領域を分け、産業全体の底上げと企業の競争力確保の両立を図るものである。
身体知を競争力に変えるAIロボティクスプラットフォームの構築
フィジカルAI時代の日本のAIロボティクス戦略(2)
タグから探す
2026年03月30日

非定型・接触作業では身体知の再現が必要
近年、大規模なAIモデルのロボット適用が進み、研究開発や投資が拡大している。日本政府でも、労働力不足の深刻化や国際競争力の確保を背景に、AIロボティクスに関する新たな戦略策定が検討段階にあり、2025年度内のとりまとめを目指している※1※2。その中では、多用途ロボットの実現に向け、学習用環境でデータを収集したオープンな基盤モデルの開発の方針が示されている※1。また、ロボット部品のモジュール化や、導入現場に近い環境で収集した、高品質なデータによる基盤モデルのブラッシュアップも重要とされている※1。民間でも、異なるメーカー製のロボットの連携を可能とするオープンな開発プラットフォームづくりなど、さまざまな取り組みが進展している※3。
現在のAIロボティクスに関してはモデルの汎用化が議論の中心となっているが、実環境では物理的相互作用の学習がボトルネックである。現場の作業が持つ非定型性や接触の複雑性を捉えるには、ソフトウエアの基盤整備に加え、ハードウエアを軸とし実環境に対応できるプラットフォームも必要だ。
多くの産業現場では、手順が固定されない非定型作業や、人が直接触れて力加減を調整する接触作業がいまだ多く存在する。例えば、人はものをつかむとき、その硬さや滑りやすさなどの性状を認識し、無意識に力加減を変えている。道具を扱う際には、環境の温度や湿度、道具の先にある物体の粘性などを感じ取り、適切にこねる、塗るなどの作業も行う。人はある程度、感覚的にこのような作業を行うことができ、特に熟練作業者は、より精緻で高度な技能を経験的に獲得している。このようなコツや勘、いわゆる暗黙知や身体知の獲得は、人の代替・協働を行うロボットにとって極めて重要である。
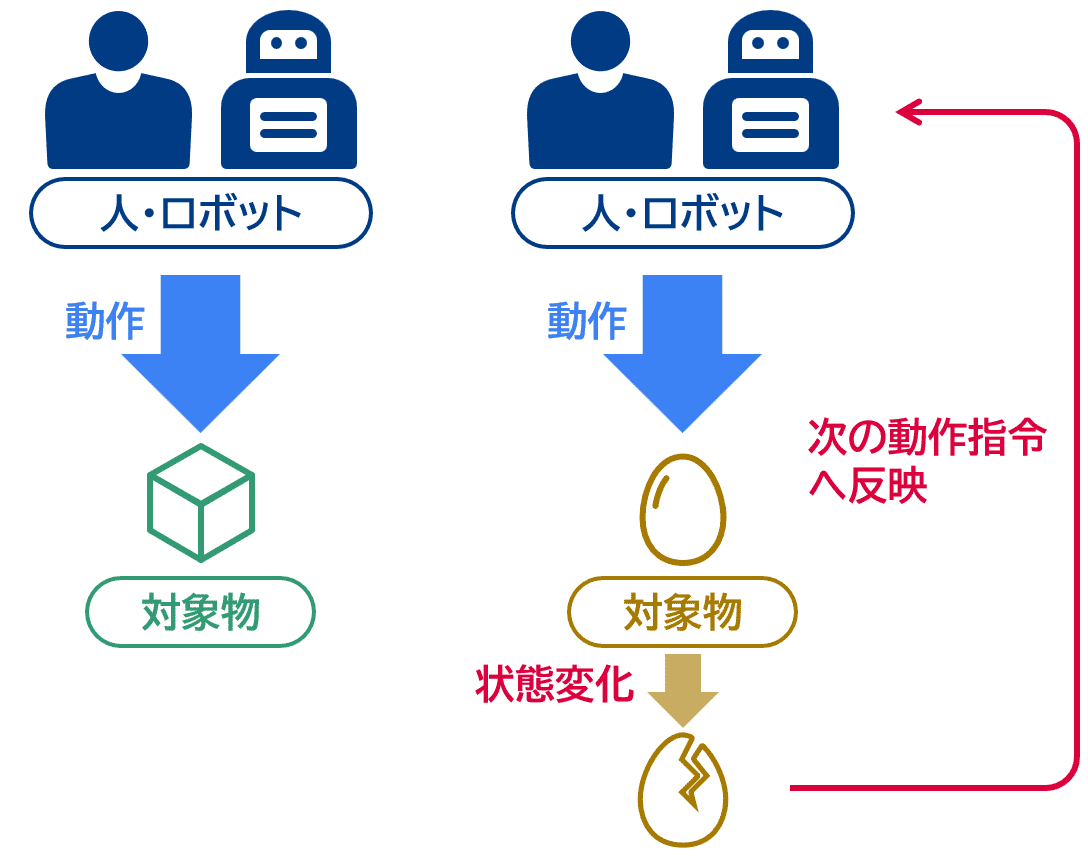
日本の現場には熟練作業者の高度な技能が存在しているが、それらの多くは可視化・データ化されておらず、活用しきれていないのが実情だ。熟練作業者の高齢化※4によって、技能伝承が断絶される懸念もある。環境や対象物の状態を検知し、動作に速やかにフィードバックするループ(図表1)の中で生まれる暗黙知や身体知を、速やかにデータとして掘り起こし、ロボットに継承させることが求められる。
もっとも、領域によってはAIによる学習も有効である。熟練作業のうちトルク制御を伴う組み立て作業など再現可能性の高いものは、視覚言語行動モデル(VLAモデル)、動画行動モデル(VAM)などによって段階的に代替が進められる。反対に、変形素材の扱いや価値の高い工芸品を仕上げるような高度動作など、現時点ではロボットに再現困難な技能は、将来に備えたデータ収集・保管も重要となる。
現在のAIロボティクスに関してはモデルの汎用化が議論の中心となっているが、実環境では物理的相互作用の学習がボトルネックである。現場の作業が持つ非定型性や接触の複雑性を捉えるには、ソフトウエアの基盤整備に加え、ハードウエアを軸とし実環境に対応できるプラットフォームも必要だ。
多くの産業現場では、手順が固定されない非定型作業や、人が直接触れて力加減を調整する接触作業がいまだ多く存在する。例えば、人はものをつかむとき、その硬さや滑りやすさなどの性状を認識し、無意識に力加減を変えている。道具を扱う際には、環境の温度や湿度、道具の先にある物体の粘性などを感じ取り、適切にこねる、塗るなどの作業も行う。人はある程度、感覚的にこのような作業を行うことができ、特に熟練作業者は、より精緻で高度な技能を経験的に獲得している。このようなコツや勘、いわゆる暗黙知や身体知の獲得は、人の代替・協働を行うロボットにとって極めて重要である。
日本の現場には熟練作業者の高度な技能が存在しているが、それらの多くは可視化・データ化されておらず、活用しきれていないのが実情だ。熟練作業者の高齢化※4によって、技能伝承が断絶される懸念もある。環境や対象物の状態を検知し、動作に速やかにフィードバックするループ(図表1)の中で生まれる暗黙知や身体知を、速やかにデータとして掘り起こし、ロボットに継承させることが求められる。
もっとも、領域によってはAIによる学習も有効である。熟練作業のうちトルク制御を伴う組み立て作業など再現可能性の高いものは、視覚言語行動モデル(VLAモデル)、動画行動モデル(VAM)などによって段階的に代替が進められる。反対に、変形素材の扱いや価値の高い工芸品を仕上げるような高度動作など、現時点ではロボットに再現困難な技能は、将来に備えたデータ収集・保管も重要となる。
図表1 接触作業におけるループのイメージ
三菱総合研究所作成
対象物の状態変化がない場合(左)は同じ動作を一方通行で繰り返せばよいが、多くの場合対象物の状態変化ないしはその予兆が生じ(右)、状態検知と動作指令への反映が必要である。状態変化には明示的な変形(へこむ、ひび割れるなど)に加え、弾力、抵抗といった感触の違いも含まれ、その予兆の把握こそに継承すべき暗黙知が宿る場合も多い。
身体知が価値を発揮する領域
人の身体知を活かしたロボット活用は、人手不足が深刻で、かつ人の微細な技能が品質に直結する領域で特に大きな価値を発揮する。このような領域は特定の伝統工芸に限らず、産業分野の多くに存在する。
一例として、建設や食品加工の現場では、作業対象が変化しやすく、環境の変動も大きいため、あらかじめ決められた手順だけでは対応が困難だ。建設現場で行われる左官作業では、モルタルの硬さや水分量が現場ごとに異なるため、職人は硬さや重さをコテで感じ取りながら、塗り方や力加減を微妙に調整している。食品加工でも、加工前の素材の段階では多品種かつ不定形な食材を把持する必要がある。落下させず同時に破壊しない適切な力加減での把持は視覚情報だけでは十分に実現されず、力触覚も用いねばならない。ソフト起点での位置・動作指示では再現することが難しい動作だ。そのため、ここで必要になるのは、職人らが感じ取っている力加減や触覚を物理データとして取得し再現するハードウエア技術である。
実際、このような高度な技能を再現するため、力触覚を伝送・再現する技術の応用が進んでいる。例えば、左官作業では、力触覚情報を取り入れることで、遠隔操作により厚さ1mm以下の精度でコテさばきを再現できた事例がある※5。また、食品の盛り付け作業では、触覚機能を搭載しつかんだ食材の滑りを検知して、画像処理との組み合わせにより、多様な食材を落とさずに素早く盛り付けるロボットも登場している※6。具体的には、巻き寿司のような、力が弱いと具材が落ち、力が強いと破損するといった微妙な加減が求められる作業もロボットで再現できている。
このように、身体知の継承・展開では、触覚データをはじめとするハードウエアを介して取得する情報、データが重要である。
一例として、建設や食品加工の現場では、作業対象が変化しやすく、環境の変動も大きいため、あらかじめ決められた手順だけでは対応が困難だ。建設現場で行われる左官作業では、モルタルの硬さや水分量が現場ごとに異なるため、職人は硬さや重さをコテで感じ取りながら、塗り方や力加減を微妙に調整している。食品加工でも、加工前の素材の段階では多品種かつ不定形な食材を把持する必要がある。落下させず同時に破壊しない適切な力加減での把持は視覚情報だけでは十分に実現されず、力触覚も用いねばならない。ソフト起点での位置・動作指示では再現することが難しい動作だ。そのため、ここで必要になるのは、職人らが感じ取っている力加減や触覚を物理データとして取得し再現するハードウエア技術である。
実際、このような高度な技能を再現するため、力触覚を伝送・再現する技術の応用が進んでいる。例えば、左官作業では、力触覚情報を取り入れることで、遠隔操作により厚さ1mm以下の精度でコテさばきを再現できた事例がある※5。また、食品の盛り付け作業では、触覚機能を搭載しつかんだ食材の滑りを検知して、画像処理との組み合わせにより、多様な食材を落とさずに素早く盛り付けるロボットも登場している※6。具体的には、巻き寿司のような、力が弱いと具材が落ち、力が強いと破損するといった微妙な加減が求められる作業もロボットで再現できている。
このように、身体知の継承・展開では、触覚データをはじめとするハードウエアを介して取得する情報、データが重要である。
プラットフォームにはハードを介した追加学習が重要
実環境での対応には、現場での物理的インタラクションを捉えることが不可欠である。ロボットの動作はソフトウエアだけでは完結せず、ハードウエアを介して得られる形状、摩擦などの情報を取り込んだ上でのAIによる追加学習が必要だ。
ハードウエアの仕様や対象物によっても最適な制御は異なる。例えば、柔軟素材のロボットハンドは対象物に合わせた受動的動作に優れる反面、位置制御の精度や加えられる力の大きさに制約が生じる。一方で、剛性素材のハンドは精密な動作が可能な反面、環境への適応難度が高くなる。また、同じハードウエアを用いていても、対象物によって制御は変える必要がある。そのため、動作の最適化には、現場で使うロボットのハードウエア特性や対象物とのインタラクションを織り込んだ追加学習が不可欠なのである。そこで、現場データを継続的に取り込みながら基盤モデルを更新できるAIプラットフォームの構築を提案する。
今回提案する、追加学習を含めたプラットフォームのイメージを図表2に示す。汎用基盤モデル、業界特化基盤モデル、個別モデルの3段階、協調領域と競争領域の整理が特徴である。
広範な汎用データ(試験データやシミュレーションによるデータを含む)で学習した汎用基盤モデルによって、ロボットの基本的な動作を実現することは可能だ。一方で、産業用途では、それぞれの業界の用途や環境を踏まえたハードウエアと挙動が求められる。実空間でハードウエアを使って収集した、業界固有の実データを中心に追加学習を行うことで、「業界特化基盤モデル」へと精度を向上させ、実環境での動作が最適化できる。
この「業界特化基盤モデル」までは業界のさまざまなロボットで共通利用するモデルだが、企業の競争力の源泉となる領域は、自社独自の高度な「個別モデル」を構築することが必要だ。自社のハードウエアと実環境から得られた自社固有データを用いてファインチューニング※7したモデルである。例えば、農作物の収穫ロボットであれば、収穫の動線はシミュレーションでもある程度学習可能だが、農作物の硬さデータやその性状に応じた把持の力加減など、一般の収穫動作に関わるデータは、実際の現場でとる必要があり、業界共通で使える。さらに、品種特性や栽培環境に応じた収穫タイミングの判断に関わるデータは、個社で異なり、競争力の源泉になり得る。
ハードウエアの仕様や対象物によっても最適な制御は異なる。例えば、柔軟素材のロボットハンドは対象物に合わせた受動的動作に優れる反面、位置制御の精度や加えられる力の大きさに制約が生じる。一方で、剛性素材のハンドは精密な動作が可能な反面、環境への適応難度が高くなる。また、同じハードウエアを用いていても、対象物によって制御は変える必要がある。そのため、動作の最適化には、現場で使うロボットのハードウエア特性や対象物とのインタラクションを織り込んだ追加学習が不可欠なのである。そこで、現場データを継続的に取り込みながら基盤モデルを更新できるAIプラットフォームの構築を提案する。
今回提案する、追加学習を含めたプラットフォームのイメージを図表2に示す。汎用基盤モデル、業界特化基盤モデル、個別モデルの3段階、協調領域と競争領域の整理が特徴である。
広範な汎用データ(試験データやシミュレーションによるデータを含む)で学習した汎用基盤モデルによって、ロボットの基本的な動作を実現することは可能だ。一方で、産業用途では、それぞれの業界の用途や環境を踏まえたハードウエアと挙動が求められる。実空間でハードウエアを使って収集した、業界固有の実データを中心に追加学習を行うことで、「業界特化基盤モデル」へと精度を向上させ、実環境での動作が最適化できる。
この「業界特化基盤モデル」までは業界のさまざまなロボットで共通利用するモデルだが、企業の競争力の源泉となる領域は、自社独自の高度な「個別モデル」を構築することが必要だ。自社のハードウエアと実環境から得られた自社固有データを用いてファインチューニング※7したモデルである。例えば、農作物の収穫ロボットであれば、収穫の動線はシミュレーションでもある程度学習可能だが、農作物の硬さデータやその性状に応じた把持の力加減など、一般の収穫動作に関わるデータは、実際の現場でとる必要があり、業界共通で使える。さらに、品種特性や栽培環境に応じた収穫タイミングの判断に関わるデータは、個社で異なり、競争力の源泉になり得る。
図表2 プラットフォームのイメージ

三菱総合研究所作成
競争領域と協調領域を明確に分けた戦略構築を
このプラットフォームを整備するには、競争領域と協調領域を明確に分けることが重要だ。「汎用基盤モデル」や業界横断で有用な「業界特化基盤モデル」は、各社で共有・協調し得る領域だ。一方で、各企業が自社の強みとして蓄積する実機データや、それに基づく個別最適化された「個別モデル」は競争の源泉であり、容易に開示できない競争領域にあたる。
協調領域は直接的な競争力にはならないため、データ収集などの協力が得づらい領域であるが、土台として重要である。国や業界団体が中心となり、データ提供にインセンティブを与えるなどの対応に加え、データを適切に保護しデータ提供の障壁を下げる工夫が肝要である。必要なデータのみを共有する(エッジAI処理、企業内クラウドの活用)、データそのものは秘匿にしたまま活用する(秘密計算※8)、データではなくモデルを共用する(連合学習※9)などの方法が有効であろう。
国と企業それぞれの役割分担と協同も重要だ。協調領域では、国や業界団体が中心となり全体の底上げを図る。加えて、データの標準仕様の検討とルール化、データ収集と業界横断プラットフォームの運用、データ提供のインセンティブ設計、実証環境の整備などを担う。一方で、個別企業は、データ提供や実証協力など協調領域に貢献しつつ、自社ハードウエアや現場から得られる独自データを最大限に活用し、「個別モデル」を磨き上げて競争力につなげる。この競争領域での取り組みには、協調領域の知見やデータが不可欠で、国や業界団体の協力も必要である※10。
今後の日本のAIロボティクスの発展には、現場技能の蓄積という強みを活かし、AIの汎用基盤モデルだけでなく、ハードウエアも活用し身体知をはじめとする現場起点のプラットフォームの構築が求められる。これは現実世界の複雑性に適応するプラットフォームであり、協調領域における基盤整備と競争領域における個別モデルの深化の両輪が産業競争力につながる。これまで紹介したように、すでに部分的には取り組みが進んでおり、データの標準化や保護技術・制度などの進展により十分に実現可能である。今後、国と企業が役割を分担しながらこの仕組みを構築することで、日本発のAIロボティクスの強みを社会課題解決や競争力強化につなげるべきである。
協調領域は直接的な競争力にはならないため、データ収集などの協力が得づらい領域であるが、土台として重要である。国や業界団体が中心となり、データ提供にインセンティブを与えるなどの対応に加え、データを適切に保護しデータ提供の障壁を下げる工夫が肝要である。必要なデータのみを共有する(エッジAI処理、企業内クラウドの活用)、データそのものは秘匿にしたまま活用する(秘密計算※8)、データではなくモデルを共用する(連合学習※9)などの方法が有効であろう。
国と企業それぞれの役割分担と協同も重要だ。協調領域では、国や業界団体が中心となり全体の底上げを図る。加えて、データの標準仕様の検討とルール化、データ収集と業界横断プラットフォームの運用、データ提供のインセンティブ設計、実証環境の整備などを担う。一方で、個別企業は、データ提供や実証協力など協調領域に貢献しつつ、自社ハードウエアや現場から得られる独自データを最大限に活用し、「個別モデル」を磨き上げて競争力につなげる。この競争領域での取り組みには、協調領域の知見やデータが不可欠で、国や業界団体の協力も必要である※10。
今後の日本のAIロボティクスの発展には、現場技能の蓄積という強みを活かし、AIの汎用基盤モデルだけでなく、ハードウエアも活用し身体知をはじめとする現場起点のプラットフォームの構築が求められる。これは現実世界の複雑性に適応するプラットフォームであり、協調領域における基盤整備と競争領域における個別モデルの深化の両輪が産業競争力につながる。これまで紹介したように、すでに部分的には取り組みが進んでおり、データの標準化や保護技術・制度などの進展により十分に実現可能である。今後、国と企業が役割を分担しながらこの仕組みを構築することで、日本発のAIロボティクスの強みを社会課題解決や競争力強化につなげるべきである。
※1:経済産業省「AIロボティクス検討会とりまとめ」
https://www.meti.go.jp/
※2:内閣官房「AIロボティクスに関する関係府省連絡会議(第1回)議事次第」
https://www.cas.go.jp/
※3:一例として、建設ロボティクス分野におけるソフトウエア開発基盤がある。建設現場で稼働する多様なロボットが共通の機能モジュールを組み合わせて活用できるオープン開発プラットフォームの構築を目指している。
竹中工務店「建設ロボティクス分野におけるソフトウェア開発基盤の研究開発に着手」
https://www.takenaka.co.jp/
※4:例えば、農業・林業では全就業者のうち65歳以上が過半数を占めている。建設業では全就業者のうち55歳以上が36.7%を占めている。ただし、全員が熟練作業者ではないことに留意。
内閣府「令和7年版高齢社会白書」
https://www8.cao.go.jp/
日本建設業連合会「建設業デジタルハンドブック」
https://www.nikkenren.com/
※5:慶應義塾大学発の触覚伝送技術「リアルハプティクス」による。
大林組「リアルハプティクスを利用した建設技能作業再現システムを開発」
https://www.obayashi.co.jp/
※6:Finger Vision「触覚ハンドで食品を盛付けるロボット、FOOMA JAPAN 2024に登場」
https://www.fingervision.jp/
※7:すでに学習済みのモデルに新たな層(データセット)を追加し、モデル全体を再学習する方法。
※8:データを暗号化・無意味化したまま演算する技術。
※9:データセットを分散させたままモデルに学習させる方法。生のデータの他者との共有が不要。
※10:萌芽事例として、国立研究開発法人が、整備してきた計算資源、ロボット実験環境、実世界データセットを事業者とともに活用し、各事業者が困難なタスク事例をテストして相互にフィードバックする取り組みがある。
産業技術総合研究所「実世界の困難作業自動化を目指したロボット基盤モデルの研究開発を本格始動」
https://www.aist.go.jp/
著者紹介

連載一覧
関連するナレッジ・コラム
-
 2026年10月19日【提言】AIロボティクスを「使いこなす」社会へ
-
 2026年10月16日フロンティア(宇宙・海洋・量子)への挑戦で世界はどう変わるか?
-
 2026年10月06日【提言】人の「心」をモデル化するAI
-
2026年10月01日自社固有技術を実装したフィジカルAIの開発・実装に向けて
-
2026年09月09日フィジカルAI搭載ロボットの積極的な活用を進めよう
-
2026年09月04日専門人材の共有ハブとしてのロボット・サービスプロバイダー
-
2026年09月04日フィジカルAI時代の新規事業としてのロボット・サービスプロバイダー
-
 2026年09月02日ドローン運航を支える新たな衛星通信技術D2C
もっと見る
閉じる