








近年、ロボットの知能化(AI搭載による機能拡張)に伴い、ロボットが活躍する範囲も広がりをみせています。人が対応できない極限環境での作業(=「人の代替」)や、人より大きな出力を発する(=「人の拡張」)もさることながら、「人と協調」した作業の実現に向けて、人との共存も求められるようになりました。本コラムでは、人との共存を目指すロボット技術の一例として「ソフトロボット」に焦点を当て、概要や駆動技術の動向、活用の展望などをご紹介します。
AIロボティクスの社会実装:人と協調するソフトロボット1
「いい塩梅」の駆動技術で人との共生を目指す
タグから探す
2024年06月28日

人との共存に欠かせない「柔らかさ」
AI技術の進展により、ロボットにおける柔軟で複雑な操作が可能になり、農業など人と分担作業をすることも求められるようになりました。分担作業を担うロボットは「協働ロボット」とも呼ばれます。産業用ロボット全体に占める協働ロボットの数、比率は共に拡大傾向にあります。一方で、多くの協働ロボットの利用は、共通作業域がない、または同時作業がない段階に留まっています。つまり現時点では、協働ロボットといっても、同じ作業環境で、人とロボットが手を携えて1つの作業を同時にこなすような例はまだほとんど見られません。その理由の1つに安全面の課題があります。一般的なロボットは金属などの硬い材料でできた機械であり、それにぶつかるのは人間にとって危険だからです。
人と接触・協調するには、ロボット自体も柔らかでしなやかであることが求められます。硬いロボットでは扱えなかったもの・扱いにくかったものが容易に扱えるロボットとして、近年ソフトロボットが注目されています。
ソフトロボットの定義は一意に定まっておらず、全体が柔らかい機械、駆動するアームのみが柔らかい機械、さらにはウェアラブルのロボットスーツなど多岐にわたります。対象物と協調するという観点からは、エフェクター(情報処理結果に基づいて動作する機構※1)など、対象物との接触点の柔らかさが重要です。そこで本コラムでは、人やものなどの対象物との接触点が柔らかいロボットをソフトロボットと呼びます。
人と接触・協調するには、ロボット自体も柔らかでしなやかであることが求められます。硬いロボットでは扱えなかったもの・扱いにくかったものが容易に扱えるロボットとして、近年ソフトロボットが注目されています。
ソフトロボットの定義は一意に定まっておらず、全体が柔らかい機械、駆動するアームのみが柔らかい機械、さらにはウェアラブルのロボットスーツなど多岐にわたります。対象物と協調するという観点からは、エフェクター(情報処理結果に基づいて動作する機構※1)など、対象物との接触点の柔らかさが重要です。そこで本コラムでは、人やものなどの対象物との接触点が柔らかいロボットをソフトロボットと呼びます。
柔らかい組成、柔らかい駆動
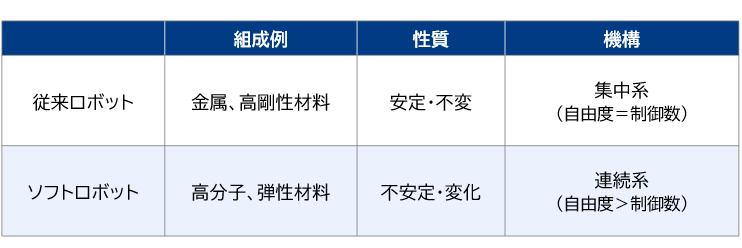
ソフトロボットには大きく2つの特徴があります(図1)。
図1 従来のロボットとソフトロボットの違い
三菱総合研究所作成
1つ目の特徴は柔らかい組成です。従来のロボットは、金属や高剛性材料などで組成されており、硬く安定的で不変です。それに対してソフトロボットは、樹脂のような高分子化合物や弾性素材など柔らかい材料で組成されています。この柔らかさにより、人やものなどの接触物に危害を加えることなく、安全に協調することができます。
2つ目の特徴は柔らかい駆動です。従来のロボットでは自由度の数だけ制御が必要で、厳格なきっちりとしたコントロールが求められます。例えば、縦・横・高さ方向に自由に動けるロボットであれば、一般的にその3要素すべてに位置を指定しなければ制御できません。一方のソフトロボットでは、その組成の柔軟性と変形性から、必要に応じて形状を変化させ環境に合わせた動きをすることができるため、自然に「いい塩梅」に位置が決まり、人間が精密に制御せずとも安全なハンドリングができます。能動的で正確なコントロールが必要な従来ロボットに対して、自由度が大きく、ある程度受動的に力を制御できることはソフトロボットの大きな特長です。
このようにソフトロボットは従来のロボットとは異なり、柔らかい動作と外部環境に適応した駆動という大きな特徴を持ちます。このうち、駆動を担う部分はアクチュエータと呼ばれ、末端で具体的な作業を行うエフェクターはアクチュエータの一部として機能します。今回は第1回として駆動に焦点を当て、ソフトロボットのアクチュエータ(ソフトアクチュエータ)の種類と特徴を次節で紹介します。
2つ目の特徴は柔らかい駆動です。従来のロボットでは自由度の数だけ制御が必要で、厳格なきっちりとしたコントロールが求められます。例えば、縦・横・高さ方向に自由に動けるロボットであれば、一般的にその3要素すべてに位置を指定しなければ制御できません。一方のソフトロボットでは、その組成の柔軟性と変形性から、必要に応じて形状を変化させ環境に合わせた動きをすることができるため、自然に「いい塩梅」に位置が決まり、人間が精密に制御せずとも安全なハンドリングができます。能動的で正確なコントロールが必要な従来ロボットに対して、自由度が大きく、ある程度受動的に力を制御できることはソフトロボットの大きな特長です。
このようにソフトロボットは従来のロボットとは異なり、柔らかい動作と外部環境に適応した駆動という大きな特徴を持ちます。このうち、駆動を担う部分はアクチュエータと呼ばれ、末端で具体的な作業を行うエフェクターはアクチュエータの一部として機能します。今回は第1回として駆動に焦点を当て、ソフトロボットのアクチュエータ(ソフトアクチュエータ)の種類と特徴を次節で紹介します。
圧力や外部刺激に応じ駆動するソフトアクチュエータ
ソフトアクチュエータのうち、現在主流になっているのは、流体の圧力を利用する空圧・液圧アクチュエータです。空気や、水や油などの液体の圧力により駆動するため、大きな力を発生でき、耐水性や防爆性などの耐環境性も高いという特長があります。例えば、ロボットのハンド部分にゴムなどの柔らかい素材を用い、空気や油を注入して人の筋肉のように力を発生させ、複雑な形状や柔らかいものをやさしくつかめるソフトロボットがすでに開発されています。一方、圧力源やバルブ、ホースなどが必要であるため比較的大きな外部電源が必要で、小型化に向けて開発が進んでいます。
近年進展しているのは、電場(電気の力が働く領域)に応答する高分子(EAP)を用いたアクチュエータです。用いられるEAPには、低い電場で動作するイオン導電性高分子や、高い電場で動作する誘電エラストマなどがあります。センサー応用が可能、形状の自由度が高いなどの特長がそれぞれにありますが、化学変化を利用するため応答性が低く、材料の劣化にも課題があります。魚やミミズなど生物の動きを模倣したロボットでは、水中や体内などで使用できることから、医療などでの応用も期待されます。
これに対し、温度変化を利用する熱応答材料は、静音・小型・軽量で医療用アクチュエータなどに用いられますが、ジュール熱を利用するため電源が必要で消費電力の問題もあります。筋細胞アクチュエータをはじめとするバイオアクチュエータでは、生体由来の材料や生体組織そのものを利用します。研究開発段階で課題も多いですが、今後に期待が持てます。
近年進展しているのは、電場(電気の力が働く領域)に応答する高分子(EAP)を用いたアクチュエータです。用いられるEAPには、低い電場で動作するイオン導電性高分子や、高い電場で動作する誘電エラストマなどがあります。センサー応用が可能、形状の自由度が高いなどの特長がそれぞれにありますが、化学変化を利用するため応答性が低く、材料の劣化にも課題があります。魚やミミズなど生物の動きを模倣したロボットでは、水中や体内などで使用できることから、医療などでの応用も期待されます。
これに対し、温度変化を利用する熱応答材料は、静音・小型・軽量で医療用アクチュエータなどに用いられますが、ジュール熱を利用するため電源が必要で消費電力の問題もあります。筋細胞アクチュエータをはじめとするバイオアクチュエータでは、生体由来の材料や生体組織そのものを利用します。研究開発段階で課題も多いですが、今後に期待が持てます。
ソフトアクチュエータの使い分けと展望
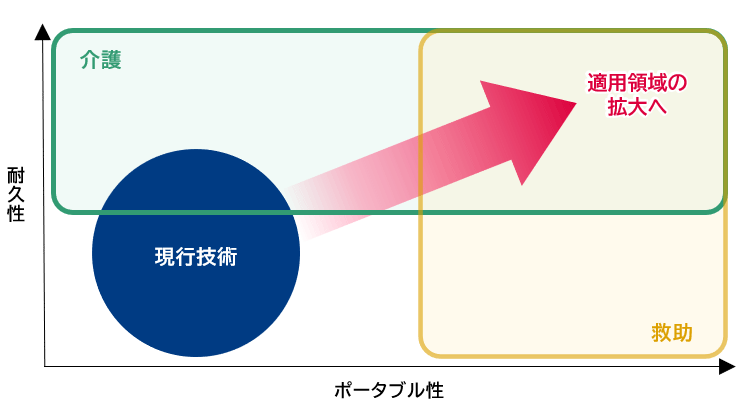
さまざまな種類と特徴のあるソフトアクチュエータですが、今後どのような分野に適用されていくのでしょうか。現行技術の延長としては、電源の有無、つまりポータブル性の要否によって使い分けられると考えられます。
例えば介護分野の自動化・ロボット化を例にとると、ベッドであれば外部電源があっても構わないため、耐久性のある空圧・液圧アクチュエータが用いられ続けるでしょう。しかし介助に用いるアシストスーツには、軽さとポータブル性がある方が望ましく、技術が進展すれば空圧・液圧アクチュエータからEAPを用いたソフトアクチュエータに移行するとも考えられます。空圧・液圧アクチュエータの小型化も進展すると見られます。実際に、素材の工夫による耐久性強化や、構造工夫による軽量化の取り組みが進展しています。
また、現在のソフトアクチュエータの応用先は、耐久性の問題などから、介護や医療、農業や災害救助などの分野の中のごく一部に限られています。今後、図2のように耐久性の強化や動力源の小型化が進めば、適用領域は飛躍的に拡大するものと期待できます。
現在も自走式の作業ロボットなどはありますが、ソフトアクチュエータの技術が進展すれば、従来のロボットでは安全上難しかった、人とソフトロボットが近接した同時作業などもできるようになるでしょう。そのためには、より安全性の高い駆動に加え、ソフトロボットの素材そのものの安全性も重要です。現在のソフトアクチュエータの大きな課題の1つは、材料の劣化です。人と一緒に果物を収穫する、一緒に介護をするといった、人とロボットが協調した未来に向け、素材そのものの技術進展も期待されます。
例えば介護分野の自動化・ロボット化を例にとると、ベッドであれば外部電源があっても構わないため、耐久性のある空圧・液圧アクチュエータが用いられ続けるでしょう。しかし介助に用いるアシストスーツには、軽さとポータブル性がある方が望ましく、技術が進展すれば空圧・液圧アクチュエータからEAPを用いたソフトアクチュエータに移行するとも考えられます。空圧・液圧アクチュエータの小型化も進展すると見られます。実際に、素材の工夫による耐久性強化や、構造工夫による軽量化の取り組みが進展しています。
また、現在のソフトアクチュエータの応用先は、耐久性の問題などから、介護や医療、農業や災害救助などの分野の中のごく一部に限られています。今後、図2のように耐久性の強化や動力源の小型化が進めば、適用領域は飛躍的に拡大するものと期待できます。
現在も自走式の作業ロボットなどはありますが、ソフトアクチュエータの技術が進展すれば、従来のロボットでは安全上難しかった、人とソフトロボットが近接した同時作業などもできるようになるでしょう。そのためには、より安全性の高い駆動に加え、ソフトロボットの素材そのものの安全性も重要です。現在のソフトアクチュエータの大きな課題の1つは、材料の劣化です。人と一緒に果物を収穫する、一緒に介護をするといった、人とロボットが協調した未来に向け、素材そのものの技術進展も期待されます。
図2 ソフトアクチュエータの技術進化と適用領域の展望
三菱総合研究所作成
著者紹介

連載一覧
-
2026年01月13日AIロボティクス活用を地域の労働力不足克服の突破口に
-
2026年01月13日AIロボティクスで地方の労働力不足を克服する3つの処方箋
-
2025年11月12日日本が独自に保有すべきAIロボティクス技術領域とは?
-
2025年11月12日人口減少時代の地方都市維持・活性化とAIロボティクス
-
2025年11月12日日常から介護まで—AIロボティクスによる新しい生き方への転換
-
2025年04月14日AIロボティクスの社会実装:将来展望5
-
2024年11月19日AIロボティクスの社会実装:将来展望4
-
2024年08月21日AIロボティクスの社会実装:人と協調するソフトロボット2
-
2024年06月20日AIロボティクスの社会実装:将来展望3
-
2024年06月05日AIロボティクスの社会実装:将来展望2
-
2024年04月26日AIロボティクスの社会実装:将来展望1
関連するナレッジ・コラム
-
 2026年10月19日【提言】AIロボティクスを「使いこなす」社会へ
-
 2026年10月16日フロンティア(宇宙・海洋・量子)への挑戦で世界はどう変わるか?
-
 2026年10月06日【提言】人の「心」をモデル化するAI
-
2026年10月01日自社固有技術を実装したフィジカルAIの開発・実装に向けて
-
2026年09月09日フィジカルAI搭載ロボットの積極的な活用を進めよう
-
2026年09月04日専門人材の共有ハブとしてのロボット・サービスプロバイダー
-
2026年09月04日フィジカルAI時代の新規事業としてのロボット・サービスプロバイダー
-
 2026年09月02日ドローン運航を支える新たな衛星通信技術D2C
もっと見る
閉じる